CAN通信は、自動車、産業機械、工作機械、ロボット、医療機器などで広く使われる通信方式です。
複数の制御装置が情報をやり取りするためには、通信規格だけでなく、ケーブルの種類、配線方法、終端抵抗、コネクタ、通信距離を正しく理解する必要があります。
特にCAN通信では、線のつなぎ方が少し違うだけで通信エラーやノイズの影響が起こりやすくなります。
この記事では、CAN通信ケーブルの基本構造から配線構成、電圧、距離、コネクタの選び方まで、実務で役立つポイントをわかりやすく解説します。
CAN通信ケーブルの基本構成
それではまずCAN通信ケーブルの基本構成について解説していきます。
CAN通信に使われる2本の信号線
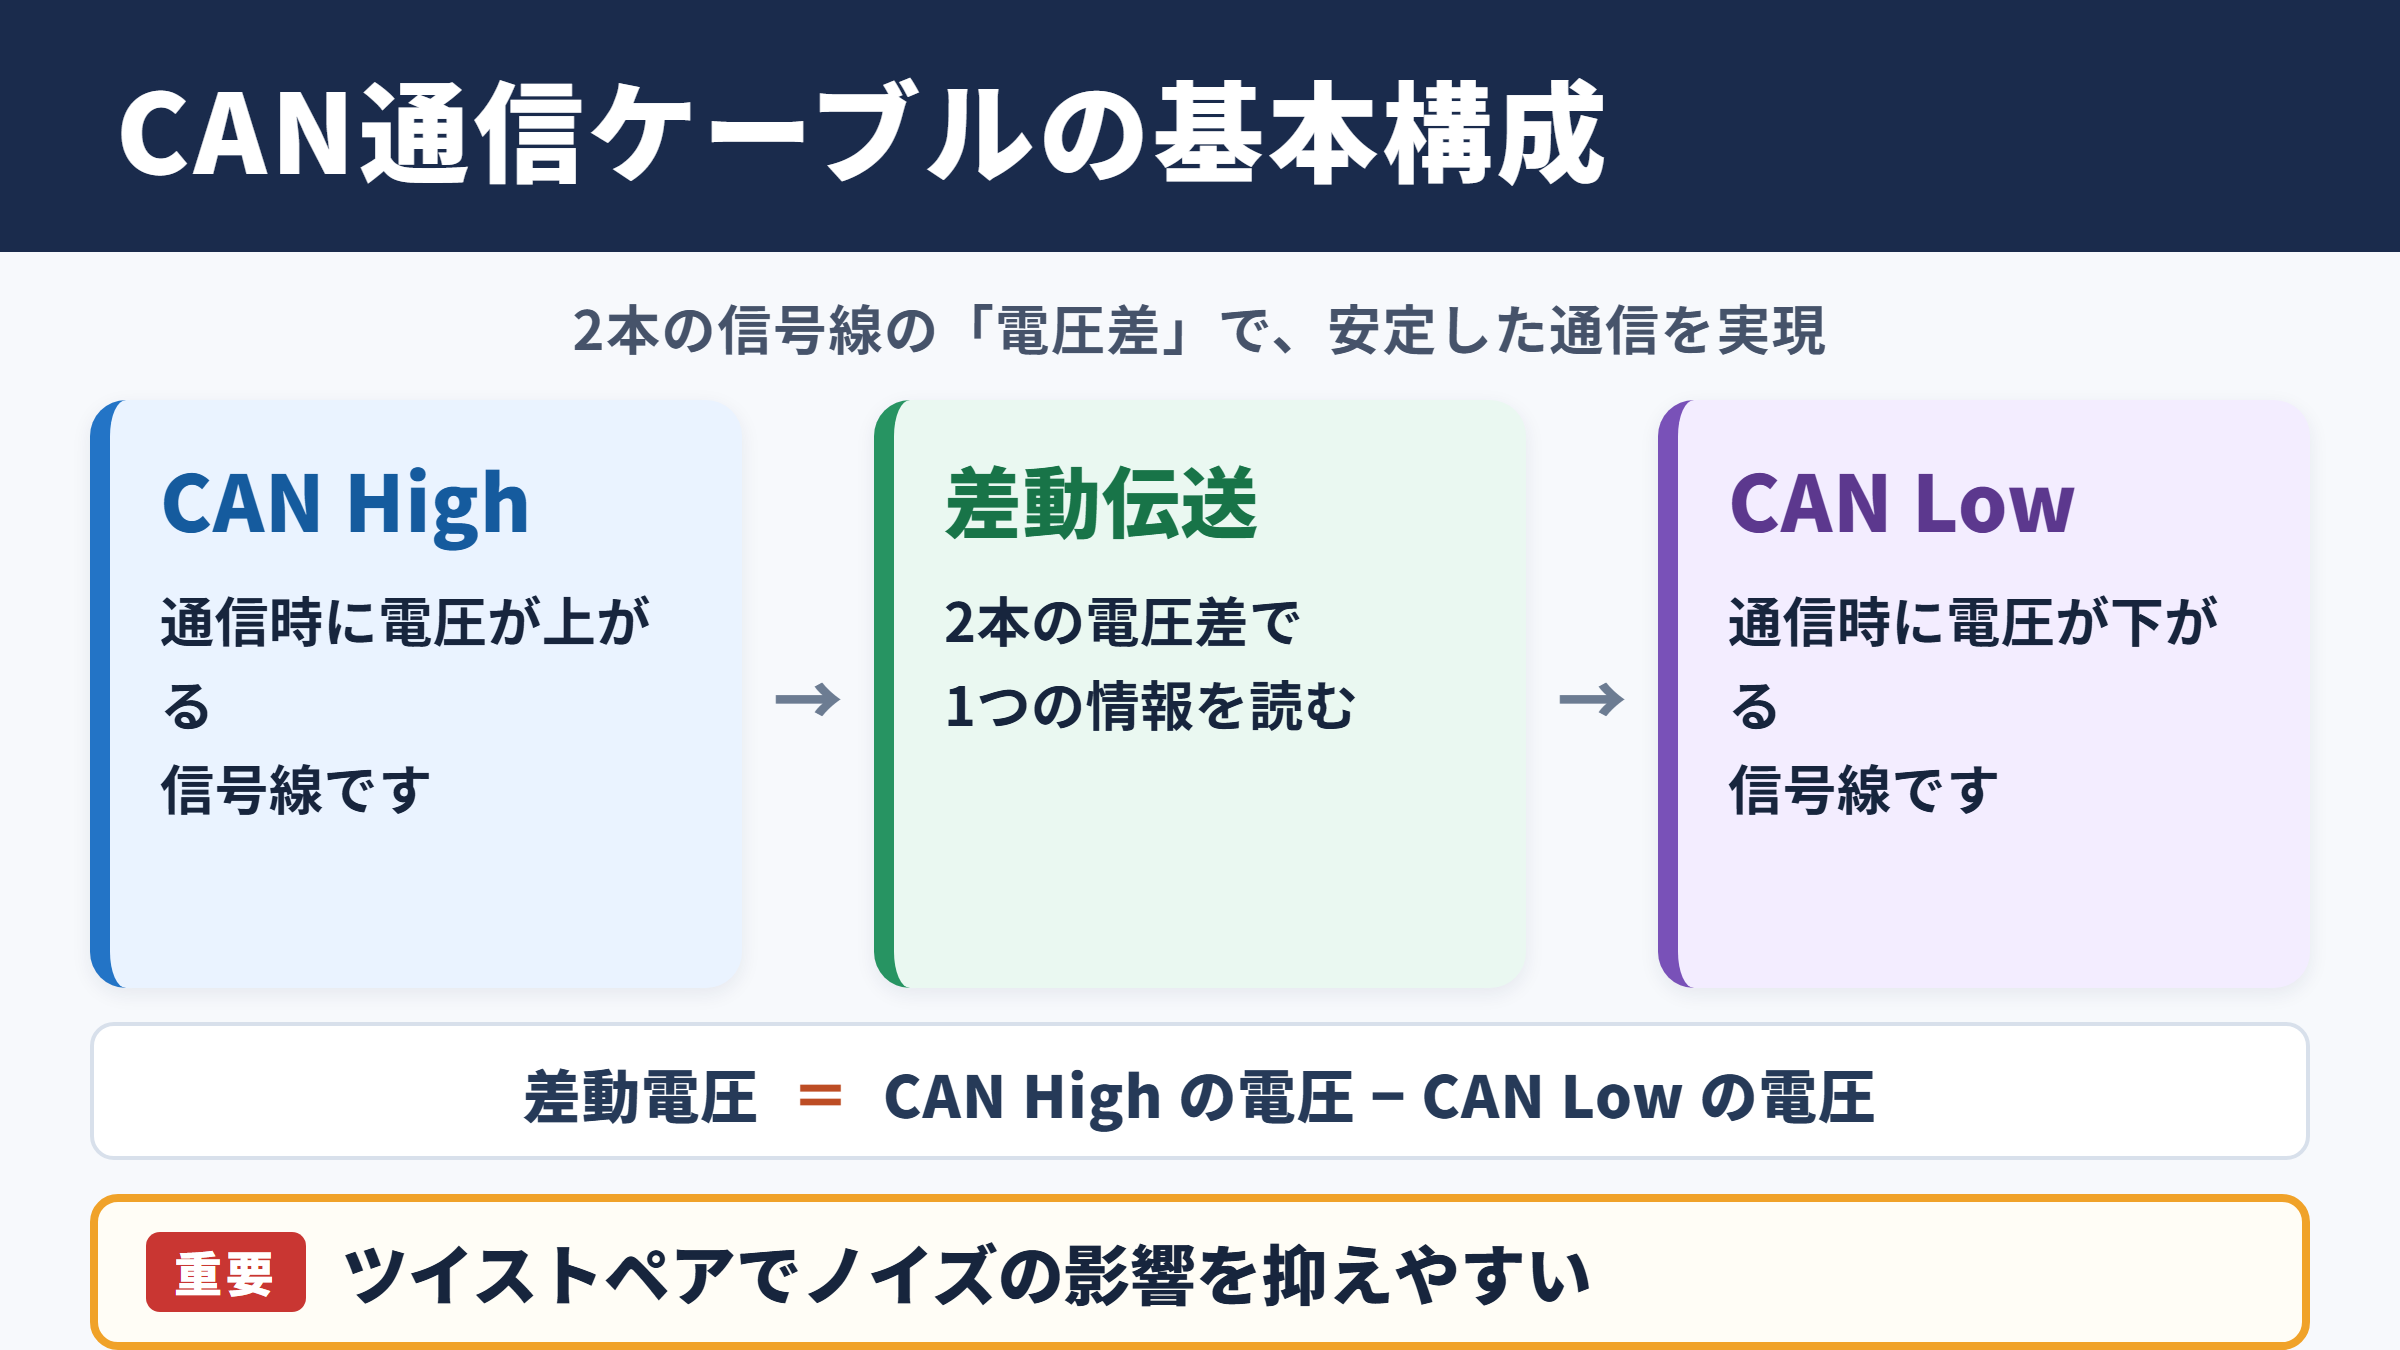
CAN通信ケーブルは、基本的にCAN HighとCAN Lowと呼ばれる2本の信号線で構成されます。
この2本は別々の信号を送るのではなく、電圧差を利用して1つの通信情報を伝える差動伝送のための配線です。
CAN Highは通信状態に応じて電圧が上がり、CAN Lowは反対に電圧が下がります。
受信側の機器は2本の線の電圧差を読み取るため、周囲の電磁ノイズが両方の線に同じように加わった場合でも、影響を打ち消しやすい仕組みになっています。
CAN通信の安定性を支える中心的な考え方が差動伝送です。
一般的な単線通信では、信号線とグランドの電位差を読み取ります。
一方でCAN通信はCAN HighとCAN Lowの差を見るため、車載環境や工場内のようにモーター、インバーター、リレーなどのノイズ源が多い場所でも使いやすい特徴があります。
ただし、ノイズに強いからといって配線条件を無視できるわけではありません。
より対線のねじり方、分岐線の長さ、終端抵抗の配置まで含めて整えることが大切です。
CAN通信では、概ねCAN Highの電圧からCAN Lowの電圧を引いた値を利用します。
差動電圧 = CAN Highの電圧 - CAN Lowの電圧
代表的な高速CANでは、通信時に約2V程度の差動電圧が生じます。
ツイストペアケーブルが使われる理由
CAN通信の配線には、2本の導体をより合わせたツイストペアケーブルがよく使われます。
2本の線を一定のピッチでねじることで、外部ノイズが片方の線だけに偏って入り込むことを抑えやすくなります。
また、ケーブル自体が発する電磁ノイズも低減しやすく、周辺機器への影響を小さくする効果が期待できます。
ツイストペアであれば何でも同じではなく、特性インピーダンス、導体の太さ、シールドの有無、可とう性なども確認する必要があります。
高速CANで長距離の通信を行う場合は、一般に特性インピーダンス120Ωに近いCAN用ツイストペアケーブルを選ぶことが基本です。
LANケーブルを流用できるケースもありますが、配線長、通信速度、設置環境、コネクタ処理の条件によっては適さないことがあります。
通信不良を防ぐには、規格に適した専用ケーブルを選定したほうが判断しやすいでしょう。
シールド線とグランド線の役割
ノイズが多い環境では、CAN HighとCAN Lowに加えてシールドを備えたケーブルが役立ちます。
シールドは編組線やアルミ箔などで構成され、外部からの電磁ノイズが信号線に入ることを抑えます。
ただし、シールドの接地方法を誤ると、かえってノイズの回り込みやグランドループの原因になることがあります。
接地を片側だけにするか、両側で接地するかは、設備の接地方式、周波数帯、メーカーの配線仕様によって検討します。
CAN通信の信号線とは別に、機器間の基準電位を安定させるためのCAN GNDを設ける構成もあります。
これは通信信号を流す主線ではありませんが、各ノード間のコモンモード電圧が許容範囲を超えないようにするうえで重要です。
シールドとグランドは同じものではなく、目的が異なる点を区別しておきましょう。
CAN HighとCAN Lowは必ず対として扱います。
片方だけを延長したり、途中で別ルートへ配線したりすると、差動伝送のバランスが崩れ、反射やノイズの影響を受けやすくなります。
配線トポロジーと終端抵抗
続いてはCAN通信に適した配線トポロジーと終端抵抗を確認していきます。
バス型配線の基本
CAN通信では、1本の幹線に複数の機器を接続するバス型配線が基本です。
PLC、センサー、サーボアンプ、表示器、ECUなどの各ノードは、1本のCANバスを共有して通信します。
信号はネットワーク全体に送られ、各ノードは必要なメッセージだけを受け取ります。
スター型のように中央から各機器へ長い配線を伸ばす構成は、CAN通信では原則として注意が必要です。
分岐点が増えると反射が起きやすくなり、高速通信では波形が乱れるおそれがあります。
機器を追加する際は、既存の幹線に短い支線を設ける形を基本にすると、配線状態を管理しやすくなります。
バスの両端に何が接続されているかを配線図で把握しておくことも重要です。
| 配線方式 | CAN通信との相性 | 主な注意点 |
|---|---|---|
| バス型 | 適している | 両端の終端抵抗と支線長を管理します |
| 短い支線を持つバス型 | 条件付きで適している | 通信速度に応じて支線を短くします |
| スター型 | 原則として注意が必要 | 反射が増えやすく設計確認が必要です |
| リング型 | 一般的なCANでは不向き | 信号経路と終端条件が複雑になります |
120Ω終端抵抗の必要性
高速CANでは、通信バスの両端に120Ωの終端抵抗を入れる構成が一般的です。
終端抵抗は、ケーブルの特性インピーダンスと整合させ、信号が端部で反射することを抑える役割を持ちます。
終端抵抗がないと、信号波形が跳ね返って受信判定が不安定になり、エラーフレームや通信停止につながる場合があります。
反対に、途中の機器ごとに終端抵抗を入れると、バス全体の抵抗値が低くなりすぎます。
電流負荷が増え、ドライバが適切な電圧差を作れなくなることもあるため注意が必要です。
電源を切った状態でCAN HighとCAN Lowの間を測定すると、両端に120Ωが正しく入っているネットワークでは、おおむね60Ω付近を示します。
これは120Ωの抵抗が2本並列になった値です。
120Ωの終端抵抗を2本使用する場合の合成抵抗は次のとおりです。
合成抵抗 = 120Ω ÷ 2
測定値の目安は約60Ωです。
支線長と分岐位置の考え方
支線とは、幹線から各ノードへ接続する短い配線部分です。
支線が長くなるほど通信信号の反射や遅延が起こりやすくなります。
特に通信速度が高いほど、許容される支線長は短くなる傾向があります。
1Mbpsの高速通信では支線を非常に短く抑える設計が求められます。
低いビットレートではある程度の余裕が生まれますが、機器メーカーの仕様書やネットワーク設計ガイドを優先してください。
通信が時々途切れる場合は、支線の長さや不要な分岐が原因になっていることがあります。
余ったケーブルを束ねて機器の近くに残す施工も、実質的に長い支線を作ることがあります。
必要な長さで配線し、分岐点を明確に管理することが安定通信への近道です。
信号電圧と通信状態
続いてはCAN通信で扱われる信号電圧と通信状態を確認していきます。
ドミナントとリセッシブの状態
CAN通信では、信号の状態をドミナントとリセッシブという言葉で表します。
ドミナントは優勢状態、リセッシブは劣勢状態と考えると理解しやすいでしょう。
高速CANの代表的な電圧では、リセッシブ状態でCAN HighとCAN Lowはともに約2.5V付近になります。
ドミナント状態ではCAN Highが約3.5V、CAN Lowが約1.5Vへ変化し、2V程度の差動電圧が生まれます。
複数のノードが同時に送信を始めた場合でも、ドミナント状態が優先されます。
この性質により、CANはメッセージIDによる優先順位制御を実現しています。
優先度の高いIDを持つメッセージは、通信バスの使用権を得やすい設計です。
| 通信状態 | CAN Highの目安 | CAN Lowの目安 | 差動電圧の目安 |
|---|---|---|---|
| リセッシブ | 約2.5V | 約2.5V | 約0V |
| ドミナント | 約3.5V | 約1.5V | 約2V |
実際の電圧はトランシーバの種類、終端条件、測定器、通信負荷によって変わります。
表の数値だけで異常と断定せず、波形、抵抗値、配線、エラーコードを総合的に確認することが大切です。
差動電圧によるノイズ耐性
差動伝送では、2本の線に共通して混入したノイズを受信側で差し引きやすくなります。
たとえば、CAN HighとCAN Lowの両方に同程度のノイズが加わった場合、2線間の差は大きく変わりにくい特徴があります。
これをコモンモードノイズへの耐性と考えることができます。
とはいえ、強いノイズによって片方の線だけが影響を受ける場合や、グランド電位差が大きい場合は、通信エラーが起きることがあります。
ケーブルのシールド、接地、配線ルート、電源ラインとの離隔もあわせて検討しましょう。
動力線とCAN通信線を長距離にわたって並走させないことも、現場では重要な対策です。
インバーター出力線やモーター線の近くを通す必要がある場合は、金属配管、シールド、配線間隔などを設備条件に応じて検討します。
オシロスコープによる波形確認
CAN通信の異常調査では、テスターによる抵抗測定に加えて、オシロスコープで波形を見る方法が有効です。
CAN HighとCAN Lowを個別に観測するだけでなく、差動プローブや演算機能を使って2線間の差動波形を確認すると原因を絞り込みやすくなります。
波形の立ち上がりが鈍い、振幅が小さい、反射による段差がある、ノイズが重なっているといった状態は、配線や終端条件の異常を示すことがあります。
ただし、高速信号の測定ではプローブの接続方法そのものが波形に影響する場合があります。
測定用グランドリードを長く取りすぎないことや、機器の取扱説明書に沿って安全に測定することが必要です。
一時的なエラーは再現が難しいため、長時間の波形記録やCANアナライザによるログ取得を併用するとよいでしょう。
CAN HighとCAN Lowを一般的なテスターだけで測定しても、通信中の高速な変化を正確には把握できません。
抵抗確認は電源オフ時、波形確認はオシロスコープやCANアナライザというように、目的に合う測定器を使い分けます。
通信速度と伝送距離
続いてはCAN通信における通信速度と伝送距離の関係を確認していきます。
ビットレートと距離の関係
CAN通信では、通信速度が高いほど、一般に配線できる総距離は短くなります。
これは信号がケーブル内を伝わる時間と、通信タイミングの余裕が関係するためです。
短い配線であれば高速通信を行いやすく、長い配線では通信速度を下げることで安定性を確保しやすくなります。
代表的な目安として、1Mbpsでは約40m程度、500kbpsでは約100m程度、125kbpsでは約500m程度が語られることがあります。
ただし、これはあくまで設計上の参考値です。
トランシーバの遅延時間、ケーブル特性、支線長、接続ノード数、ノイズ環境、絶縁方式によって実用可能な距離は変わります。
距離の上限は通信速度だけで決まるものではありません。
| 通信速度の目安 | 伝送距離の目安 | 利用場面の例 |
|---|---|---|
| 1Mbps | 約40m | 車載機器や装置内部の高速通信 |
| 500kbps | 約100m | 工作機械や生産設備の通信 |
| 250kbps | 約250m | 比較的広い設備内ネットワーク |
| 125kbps | 約500m | 長距離を意識した制御ネットワーク |
ケーブル長を見積もる際の注意点
通信距離を検討するときは、機器間の直線距離ではなく、実際に敷設するケーブルの総延長で考えます。
制御盤内の引き回し、ケーブルベア内の余長、天井ラックの経路、分岐部まで含めて計算する必要があります。
また、幹線の長さだけでなく、各機器へ伸びる支線の長さも通信品質に影響します。
設計段階では余裕を持たせ、目安となる最大距離ぎりぎりで構成しないほうが安全です。
将来のノード追加、設備レイアウト変更、ケーブル交換の可能性も踏まえると、通信速度の選定には余白が必要になります。
現場で距離を超えてしまう場合は、ビットレートを下げる、ネットワークを分割する、CANリピータを利用するなどの方法を検討します。
通信距離を考える際は、次の項目を合計して確認します。
幹線の長さ + 支線の長さ + 制御盤内の配線 + 将来追加分の余裕
見た目の距離より実ケーブル長が長くなるケースは少なくありません。
CAN FDと従来CANの違い
CAN FDは、従来CANを拡張した通信方式で、1メッセージに入れられるデータ量を増やし、データ区間の通信速度を高められる特徴があります。
従来CANではデータ長が最大8バイトなのに対し、CAN FDでは最大64バイトまで扱えます。
ただし、CAN FDを導入すれば配線条件が緩くなるわけではありません。
高速なデータ区間を使う場合は、ケーブル品質、終端、支線、コネクタ、基板配線まで含めて、より慎重な設計が求められます。
従来CAN対応の機器とCAN FD対応機器を混在させる際には、ネットワーク全体の互換性も確認してください。
通信速度の設定だけを変更しても、接続されている全機器が対応していなければ正常には動作しません。
コネクタとケーブル選定
続いてはCAN通信で使われるコネクタとケーブル選定のポイントを確認していきます。
D-subコネクタとM12コネクタ
CAN通信のコネクタには、D-sub9ピン、M12、端子台、専用防水コネクタなど、さまざまな種類があります。
産業用途のCANopenでは、D-sub9ピンコネクタがよく使われてきました。
制御盤内や保守作業で扱いやすく、終端抵抗を内蔵した分岐コネクタも利用できます。
一方で、工場の現場設備、屋外機器、可動部などでは、耐振動性や防水性に優れたM12コネクタが選ばれることがあります。
コネクタの形状が合っていても、ピンアサインが同じとは限りません。
CAN High、CAN Low、CAN GND、シールドの端子番号は、必ず対象機器のマニュアルで確認してください。
コネクタの見た目だけで接続可否を判断しないことが重要です。
| コネクタの例 | 主な用途 | 確認したい項目 |
|---|---|---|
| D-sub9ピン | 制御盤、CANopen機器 | ピン配置、終端抵抗の有無 |
| M12 | 現場機器、防水が必要な設備 | Aコードなどの規格、IP等級 |
| 端子台 | 盤内配線、固定設備 | 極性、締結トルク、シールド処理 |
| 専用コネクタ | 車載機器、メーカー専用装置 | 配線図、ロック機構、適合端子 |
導体サイズと可とう性
ケーブル選定では、導体の太さも確認項目です。
導体が太いほど一般に抵抗を抑えやすくなりますが、ケーブルは太く重くなり、曲げにくくなります。
固定配線であれば耐久性を重視したケーブルが選びやすく、ケーブルベアやロボットアームのような可動部では屈曲に強い可動用ケーブルが必要です。
可動部に一般的な固定用ケーブルを使うと、導体断線やシールド破損が起きる可能性があります。
外被の材質、最小曲げ半径、耐油性、耐熱性、耐寒性、耐屈曲回数などを設備環境に合わせて選びましょう。
ケーブルに余裕を持たせることは必要ですが、余長を不規則に巻き込むとノイズやメンテナンス性の問題につながることがあります。
シールド処理と施工品質
シールド付きCANケーブルでは、コネクタ部や制御盤の入口での処理品質が通信の安定性に影響します。
シールドを長くむいて細いリード線で接地すると、高周波ノイズに対する効果が弱くなる場合があります。
可能な範囲でシールドを広い面積で金属部に接続する処理が検討されます。
ただし、接地方法は装置全体の設計方針と整合させる必要があります。
圧着端子のかしめ不足、ねじ端子の締め付け不足、芯線の傷、極性の逆接続も、通信不良のよくある原因です。
ケーブルそのものが正しくても、端末処理が不十分なら性能を発揮できません。
施工後には導通確認、絶縁確認、終端抵抗値の確認、通信ログの確認まで行うと安心です。
CAN通信のトラブルでは、ケーブル銘柄より先に、極性、終端抵抗、コネクタのピン配置、支線長を確認すると原因を見つけやすいことがあります。
配線図と現物を照合し、変更履歴も残しておくと保守作業が円滑になります。
CAN通信ケーブルの点検とまとめ
最後にCAN通信ケーブルの点検ポイントと重要事項をまとめます。
CAN通信ケーブルは、CAN HighとCAN Lowの2本を使った差動伝送によって、ノイズに強い通信を実現しています。
安定した通信には、ツイストペアケーブルを使うこと、バス型で配線すること、両端に終端抵抗を設けることが基本になります。
通信距離が長くなるほど、また通信速度が上がるほど、ケーブルの品質、支線長、終端処理への配慮が必要です。
不具合が発生した場合は、CAN HighとCAN Lowの極性、電源オフ時の抵抗値、終端抵抗の数、コネクタのピン配置から確認するとよいでしょう。
抵抗値が約60Ωから大きく外れている場合は、終端抵抗の不足、重複、配線断線、接触不良などを疑うきっかけになります。
ノイズ環境では、シールドの有無だけでなく、動力線との離隔、接地方法、ケーブルの通し方も重要です。
コネクタについては、形状、ピンアサイン、防水性、振動への強さを設備条件に合わせて選びます。
また、CAN FDや高速通信を扱う場合は、従来よりも配線条件に余裕を持たせることが大切です。
設計時の配線図、終端位置、ケーブル型式、通信速度を記録しておけば、増設やトラブル対応の際にも役立ちます。
正しいケーブル選定と丁寧な施工を積み重ねることで、CAN通信ネットワークの信頼性を高められるでしょう。