CAN通信の終端抵抗の役割は?必要な理由と抵抗値の考え方を解説(バスオフ・ノイズ・波形)
CAN通信は、自動車、産業機器、計測装置などで広く使われる信頼性の高い通信方式です。
ただし、配線の両端に終端抵抗を適切に配置しなければ、反射波やノイズの影響を受け、通信エラーやバスオフにつながることがあります。
終端抵抗は小さな部品ですが、通信品質を左右する重要な要素です。
本記事では、CAN通信における終端抵抗の役割、120Ωが使われる理由、波形確認のポイント、トラブル時の考え方をわかりやすく解説します。
CAN通信の終端抵抗の役割
それではまず、CAN通信の終端抵抗が担う基本的な役割について解説していきます。
信号反射の抑制
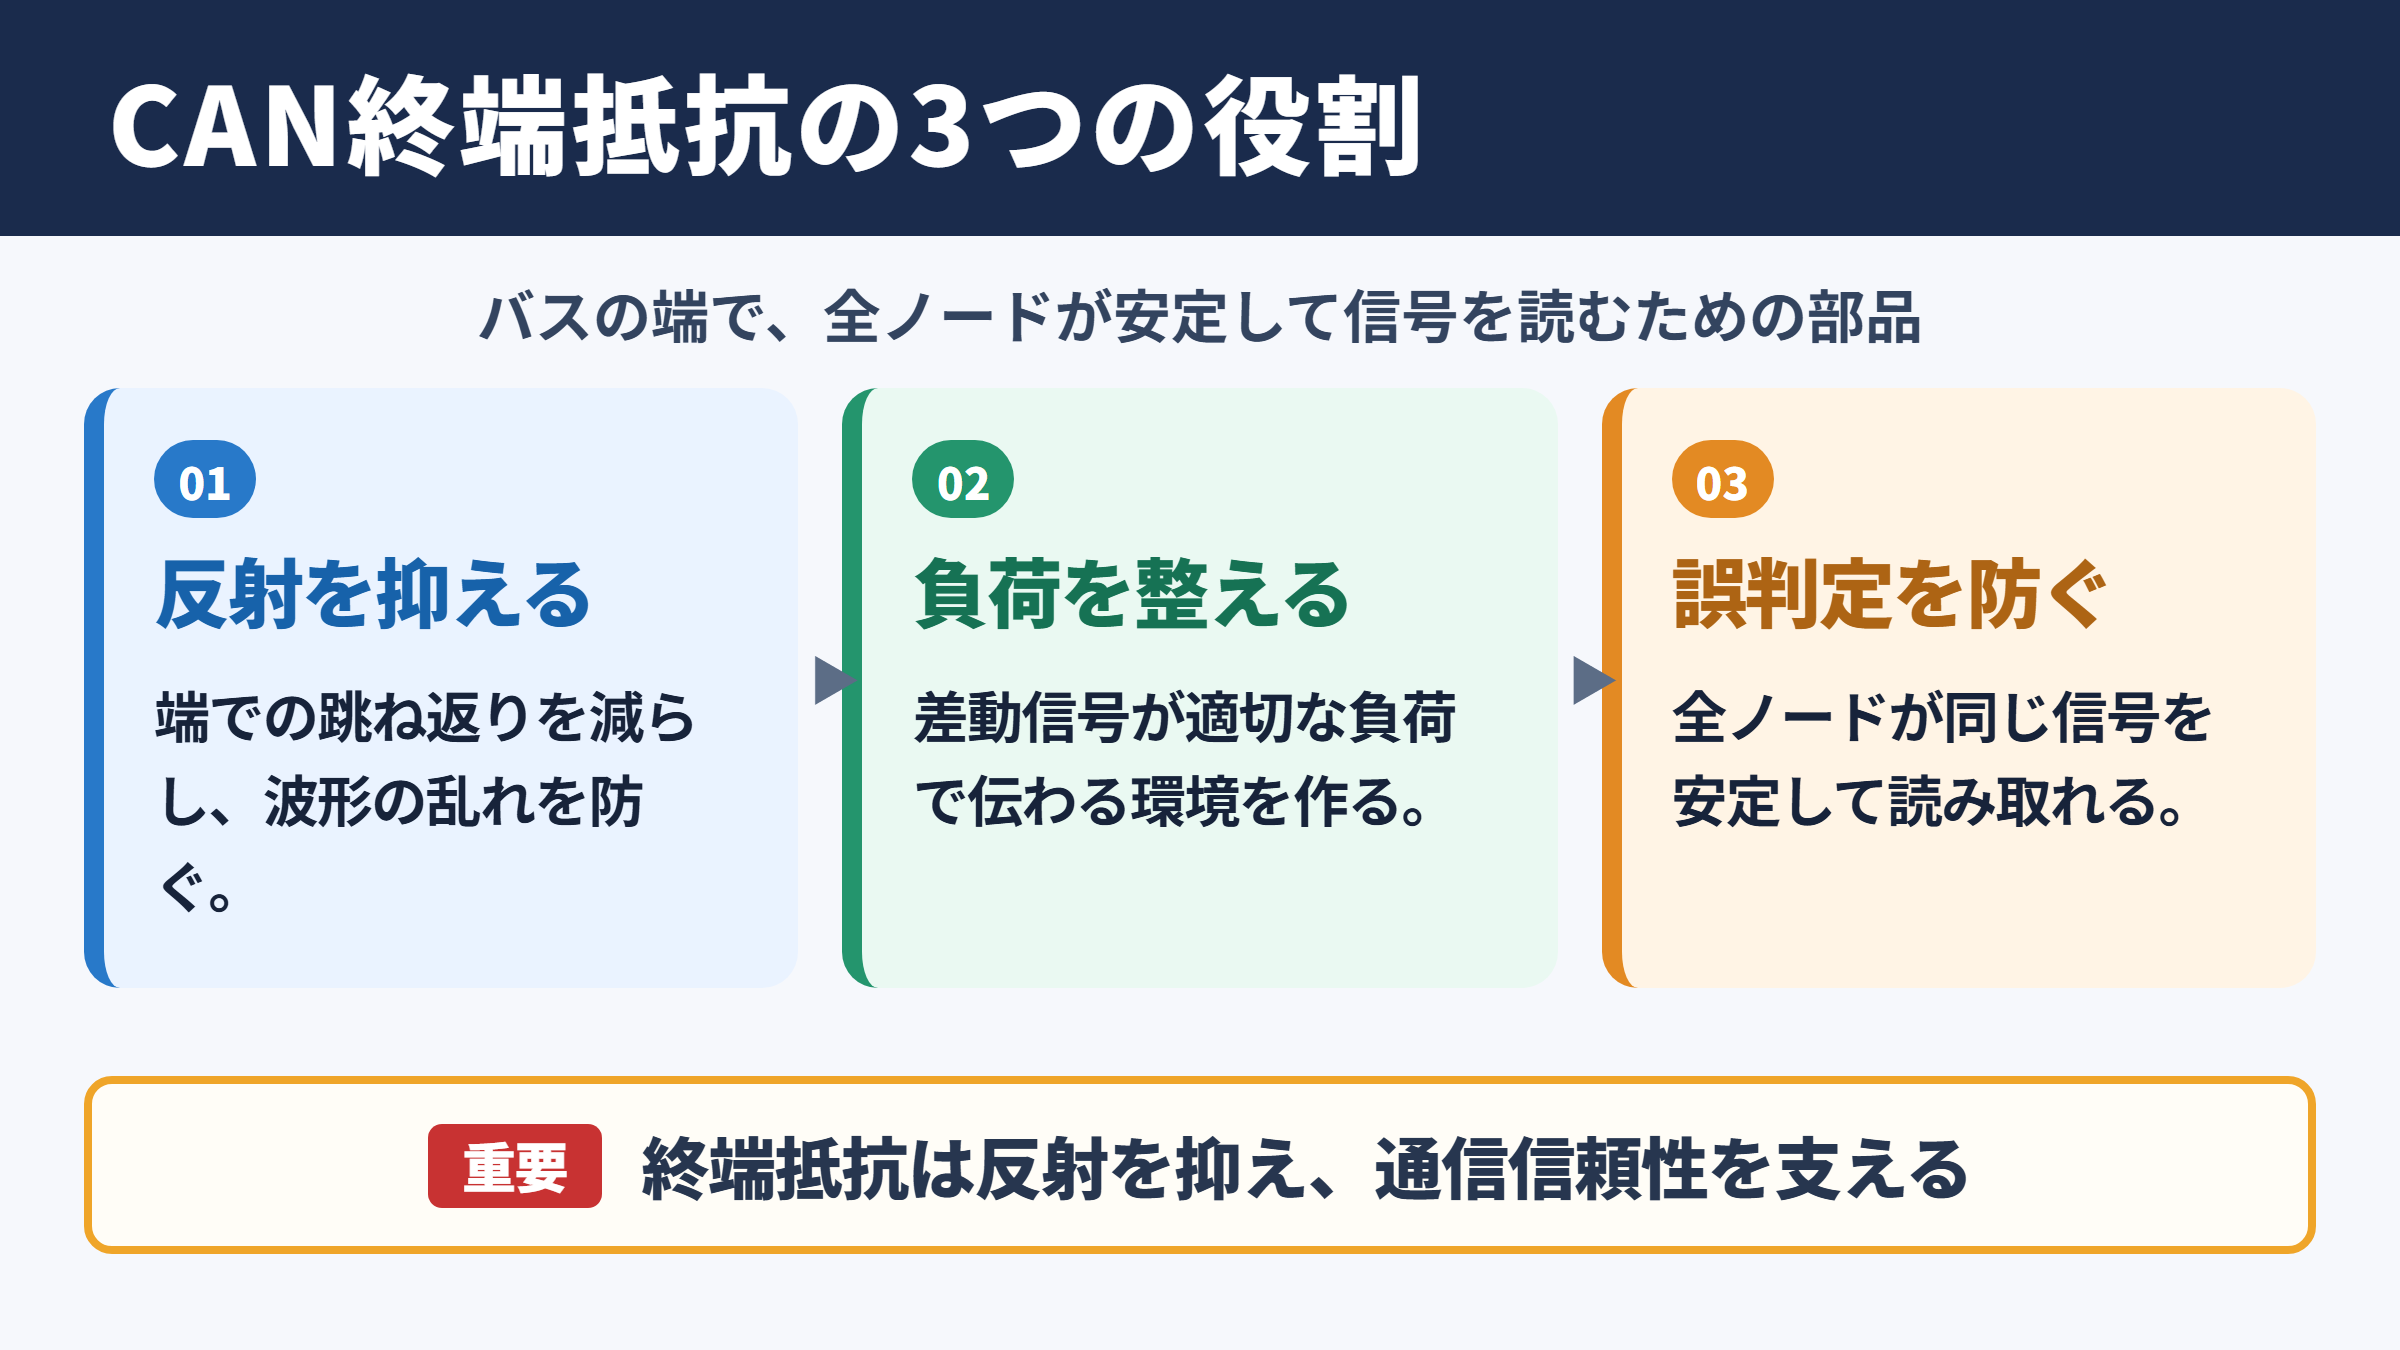
CAN通信の終端抵抗で最も重要な役割は、通信線の端で発生する信号反射を抑えることです。
CAN_HとCAN_Lの2本の線を使う差動通信では、送信された電気信号がケーブルの末端に到達した際、条件によっては送信方向へ跳ね返ります。
この跳ね返りが反射波です。
反射波が大きいと、本来の信号に重なって波形が崩れ、受信側がビット値を誤判定するおそれがあります。
特に通信速度が高い場合や、配線が長い場合、分岐が多い構成では影響が目立ちやすくなります。
終端抵抗はケーブルの特性インピーダンスに近い抵抗値を与え、到達した信号エネルギーを熱として消費させます。
その結果、信号が余計に戻りにくくなり、波形の乱れを小さくできます。
CAN通信では、終端抵抗は単なる抵抗器ではありません。
配線の端における反射を抑え、全ノードが同じ信号を安定して読み取るための部品です。
差動信号の基準形成
CAN通信は、CAN_HとCAN_Lの電圧差を利用して情報を伝えます。
一般的な高速CANでは、支配状態でCAN_Hが高く、CAN_Lが低くなり、両者の差が生まれます。
終端抵抗は2本の線の間に接続され、差動信号が適切な負荷を見ながら伝送される環境を整えます。
抵抗がない状態では、バスが開放されたような条件になり、立ち上がりや立ち下がりの後に波形が揺れやすくなります。
一方で、抵抗値が低すぎると送信ドライバへの負担が増え、差動電圧が十分に確保できない可能性があります。
終端抵抗は反射対策だけでなく、送信器が想定する電気的な負荷を作る役割も持っています。
通信信頼性の確保
CANは、複数のECUや制御基板が1本のバスを共有するマルチマスタ方式です。
あるノードだけが送信していても、すべてのノードは同じ配線上の信号を監視しています。
そのため、終端不良による波形の乱れは、特定の機器だけではなく、バス全体の通信品質に影響します。
エラーフレームが増える、再送が頻発する、特定の温度や配線姿勢でだけ不具合が出るといった症状も、終端抵抗と配線条件が関係している場合があります。
適切な終端処理は、通信を成立させるための最低条件であり、量産機器の安定動作にも欠かせません。
終端抵抗が必要になる理由
続いては、CANバスに終端抵抗が必要とされる理由を確認していきます。
伝送線路としての配線
低速の信号では、電線を単純な導体として扱える場面が多くあります。
しかしCAN通信では、通信速度やケーブル長によって、配線を伝送線路として考える必要があります。
伝送線路では、信号が瞬時に全体へ広がるわけではありません。
送信端から受信端へ一定の速度で進み、末端の電気的な条件に応じて反射します。
ケーブルの太さ、より線の構造、ツイストの間隔、絶縁材などによって特性インピーダンスは変化します。
高速CANで使われるツイストペアケーブルは、一般に約120Ωの特性インピーダンスを持つものが多く、これに合わせて終端抵抗も120Ωが選ばれます。
終端抵抗の考え方は、ケーブルの特性インピーダンスと終端抵抗を近づけることです。
特性インピーダンスが120Ωのケーブルでは、末端に120Ωを接続することで反射を小さくしやすくなります。
高速通信ほど大きくなる影響
通信速度が上がるほど、1ビットに割り当てられる時間は短くなります。
たとえば1Mbpsでは、1ビットの時間は約1マイクロ秒です。
反射波がこの短い時間内に戻ると、次のビット判定にも重なる可能性があります。
波形にリンギングが生じると、しきい値付近を何度も横切り、誤ったエッジとして扱われることもあります。
高速CANやCAN FDでは、データ部のビットレートが高くなるため、終端、配線長、スタブ長、コネクタ接触状態まで含めた設計が求められます。
低速で動いていた試作機が高速化後に不安定になる場合、ソフトウェアより先に物理層の条件を確認する価値があります。
ノイズ耐性との関係
CANは差動通信を採用しているため、2本の線に同じように乗る外来ノイズを打ち消しやすい特徴があります。
ただし、差動通信であればどのような配線でもノイズに強いわけではありません。
終端が適切でないと、反射によって本来の差動波形が乱れ、ノイズと区別しにくい状態になります。
また、コモンモードノイズ、グランド電位差、シールド不良、電源ノイズが重なると、エラーの原因を一つに絞ることは難しくなります。
終端抵抗はノイズを直接消す部品ではありませんが、正常な波形を保つことでノイズ耐性を発揮しやすくします。
抵抗値と配置位置の考え方
続いては、抵抗値の選び方と終端抵抗を置く位置について確認していきます。
120Ωが標準的に使われる背景
高速CANでは、バスの物理的な両端に120Ωの終端抵抗を設置する構成が一般的です。
120Ωという値は、主にCAN用ツイストペアケーブルの特性インピーダンスに対応しています。
バスの両端に120Ωを1本ずつ入れると、CAN_HとCAN_Lの間から見た合成抵抗は60Ωになります。
電源を切った状態で、バス両線間をテスターで測定して約60Ωであれば、基本的には2個の120Ω終端抵抗が接続されていると判断できます。
120Ωの終端抵抗を2本並列に接続した場合の合成抵抗は、次のように考えられます。
合成抵抗は120Ωを2で割った値となり、約60Ωです。
測定値が約60Ωから大きく外れる場合は、終端の不足、重複、断線、別回路の影響を確認します。
| バス両線間の測定値の目安 | 想定される状態 | 確認ポイント |
|---|---|---|
| 約60Ω | 120Ω終端が2個 | 基本的な高速CAN構成 |
| 約120Ω | 終端が1個のみ | 片側の終端抵抗や配線を確認 |
| 約40Ω | 終端が3個程度 | ノード内蔵終端の重複を確認 |
| 非常に高い値 | 終端なしまたは断線 | 端末、コネクタ、ハーネスを確認 |
| 低すぎる値 | 短絡や不適切な抵抗 | CAN_HとCAN_L周辺回路を確認 |
バスの両端に置く理由
終端抵抗は、通信線の途中ではなく、物理的なバスの両端に配置します。
中央のノードに終端を置くと、その先の配線区間が開放端のように残り、反射を十分に抑えられません。
直線状に複数ノードを接続する場合、最初のノード側と最後のノード側に終端抵抗を置く考え方が基本です。
途中に接続する機器はスタブとして扱われます。
スタブが長いほど反射を生む要因になるため、特に高速通信では短くまとめる必要があります。
終端抵抗の位置は回路図上ではなく、実際のハーネスの端で判断することが大切です。
終端抵抗を各ノードへ均等に入れる設計は、一般的な高速CANバスには適していません。
必要なのはバス全体で2個であり、物理的な両端への配置です。
内蔵終端と外付け終端の扱い
CANトランシーバそのものに終端抵抗が内蔵されているとは限りません。
一方で、評価ボード、計測器、ゲートウェイ、USB CANアダプタなどには、終端抵抗をオンオフできる機能が搭載されていることがあります。
終端設定用のジャンパ、DIPスイッチ、スライドスイッチ、ソフトウェア設定を見落とすと、知らないうちに終端が3個以上になることがあります。
試験環境では測定器を接続しただけで抵抗値が変わることもあるため注意が必要です。
設計資料には、どの製品が終端を持つのか、出荷状態がオンかオフかを明記しておくと保守性が高まります。
波形観測とノイズ診断の要点
続いては、オシロスコープで波形を確認する際の要点を解説していきます。
CAN_HとCAN_Lの観測方法
CAN通信の状態を確認するには、CAN_HとCAN_Lの両方を見ることが重要です。
片側だけでも信号の変化は確認できますが、差動通信の品質を判断するには2線間の差分波形が役立ちます。
差動プローブを使う方法のほか、2チャンネルの波形を演算して差分を表示する方法もあります。
測定時は、プローブのグランド接続が原因で回路へ影響を与えないよう注意します。
絶縁された測定環境や差動プローブを使うことで、グランドループによる誤判定を避けやすくなります。
正常な支配状態では、CAN_HとCAN_Lが反対方向へ変化し、差動電圧が明確に表れます。
反射波とリンギングの見分け方
終端不足や配置不良があると、立ち上がりや立ち下がりの直後に細かな振動が現れることがあります。
これがリンギングです。
大きな反射波がある場合、エッジ後に電圧が行き過ぎたり、戻ったりする波形が見られます。
ただし、オシロスコープの帯域、プローブの接続方法、測定位置によっても見え方は変わります。
波形だけを見て即座に終端不良と断定するのではなく、両線間抵抗、終端位置、通信エラーカウンタ、ケーブル構成をあわせて確認します。
波形診断では、正常品との比較がとても有効です。
同じ通信速度、同じ測定条件で比較すれば、異常な揺れや電圧低下を把握しやすくなります。
波形確認では、CAN_H単体、CAN_L単体、CAN_HとCAN_Lの差分を順に観測すると原因を切り分けやすくなります。
差分波形が小さい場合は、終端過多、トランシーバの駆動不足、短絡、電源異常などを疑います。
ノイズ混入時の確認順序
ノイズによる通信不良が疑われる場合、最初に終端抵抗値と物理配置を確認します。
その後、ツイストペアの状態、シールド処理、電源ライン、接地、コネクタ接触、近接するインバータやモータ配線を確認すると効率的です。
CAN配線を電力線と長い距離で並走させると、誘導ノイズの影響を受けることがあります。
配線経路を分ける、交差時は直角に近づける、ツイストペアを維持するなどの対策が考えられます。
フェライトコアやコモンモードチョークが有効な場面もありますが、まずは終端と配線という基本条件を整えることが優先です。
バスオフと通信エラーの関係
続いては、終端抵抗の不具合とバスオフの関係を確認していきます。
バスオフに至る仕組み
CAN通信には、異常を検出して通信の信頼性を守るためのエラー処理があります。
送信した内容と実際のバス状態が一致しない場合などにエラーが検出され、ノードごとにエラーカウンタが増減します。
送信エラーが繰り返されて送信エラーカウンタが大きく増えると、ノードはエラーパッシブ状態を経てバスオフへ移行することがあります。
バスオフになったノードは、通常の送信を停止します。
これは異常なノードがバス全体へ継続的な悪影響を与えないための保護機能です。
終端不良そのものが直接バスオフを命令するわけではありません。
しかし、反射や波形崩れによる送信エラーの繰り返しが、結果としてバスオフを招くことがあります。
終端異常で起こりやすい症状
終端抵抗が不足している場合、通信が短時間だけ成立する、低速では動くが高速では不安定になる、特定のノード接続後に失敗するといった症状が起こり得ます。
終端が多すぎる場合は、バスの負荷が重くなり、差動電圧が小さくなることがあります。
抵抗値が正しくても、終端が物理的な端にない場合は反射対策として不十分です。
また、コネクタの半抜け、圧着不良、ハーネス断線なども終端異常と似た症状を示します。
抵抗値だけで判断せず、通信ログ、エラーカウンタ、波形、実配線を組み合わせることが重要でしょう。
バスオフが発生したときは、再起動処理だけで終わらせないことが重要です。
エラーを増やした根本原因として、終端抵抗、配線、ノイズ、電源状態を確認する必要があります。
復帰処理と根本対策
製品によっては、バスオフを検出した後にソフトウェアでCANコントローラを再初期化し、通信へ復帰させる実装が採用されます。
この復帰処理は可用性を高めるために有効です。
ただし、終端抵抗の脱落や強いノイズが残っていれば、復帰後に再びバスオフとなる可能性があります。
復帰回数や発生時刻を記録し、温度、電源投入、モータ駆動、振動などとの相関を調べると原因に近づけます。
ソフトウェアの復帰機能とハードウェアの物理層対策は、セットで考えることが安定運用につながります。
配線設計と実装時の注意点
続いては、終端抵抗を含むCAN配線設計の注意点を確認していきます。
ツイストペアとスタブ長
CAN_HとCAN_Lは、できるだけツイストペアケーブルで配線します。
2本をねじることで、外来ノイズの影響を両線で近づけやすくなり、差動受信の利点を活かしやすくなります。
途中ノードへ分岐するスタブ線は短く保つことが基本です。
スタブが長いと、その先端で反射が起こり、主幹バスへ戻るまでの時間差が波形へ影響します。
許容されるスタブ長は、通信速度、ケーブル特性、ノード数、回路構成によって変わります。
CAN FDの高速データレートを利用する場合は、従来CANより厳しい条件を想定した設計が必要になるでしょう。
終端抵抗の部品選定
終端抵抗には、通常は120Ωのチップ抵抗やリード抵抗を使用します。
抵抗値だけでなく、許容差、温度特性、定格電力、実装位置も確認します。
CAN終端にかかる電力は大きくないケースが多いものの、電源異常や短絡などの異常条件も含めて検討すると安心です。
基板上の終端抵抗は、CANトランシーバやコネクタから離れすぎない位置に配置し、配線の余分な枝を作らないようにします。
保守や試験を考慮して、ジャンパやスイッチで終端を切り替えられる設計も便利です。
ただし、切替部の接触不良が新たな故障要因にならないよう、量産品では構成を慎重に決める必要があります。
代表的な配線構成
CANバスの代表的な構成は、主幹となる1本のバスに複数ノードを短いスタブで接続する形です。
リング状に接続したり、星形に大きく分岐させたりすると、反射と遅延が複雑になりやすいため注意が必要です。
どうしても複数方向へ分岐する必要がある場合は、CANリピータやゲートウェイを使ってバスを分割する方法もあります。
バスを分割すれば、それぞれの区間で終端条件を管理しやすくなります。
終端抵抗だけで複雑な配線問題を解決しようとせず、トポロジーそのものを見直す視点も重要です。
| 確認項目 | 望ましい状態 | 注意したい状態 |
|---|---|---|
| 終端抵抗の数 | バス全体で2個 | 不足や3個以上の重複 |
| 終端抵抗の位置 | 物理的な両端 | 途中ノードへの集中配置 |
| 配線形状 | 直線的な主幹バス | 長い星形分岐やリング配線 |
| スタブ長 | できるだけ短い | 通信速度に対して長すぎる |
| ケーブル | 特性の揃ったツイストペア | ばらばらの単線や不規則な延長 |
CAN通信の終端抵抗に関するまとめ
CAN通信の終端抵抗は、配線の端で発生する信号反射を抑え、安定した差動通信を実現するための重要な部品です。
高速CANでは、特性インピーダンス約120Ωのケーブルに合わせ、物理的なバスの両端へ120Ωの終端抵抗を配置する構成が基本になります。
電源オフ時にCAN_HとCAN_Lの間を測定し、約60Ωであることは、終端抵抗が2個接続されているかを確認する有効な目安です。
ただし、抵抗値が正しくても、設置位置、スタブ長、配線形状、コネクタ状態、ノイズ環境に問題があれば通信不良は起こり得ます。
通信エラーやバスオフが発生した場合は、ソフトウェアの再初期化だけに頼らず、終端抵抗と実配線を含めた物理層の確認を行うことが大切です。
波形観測、抵抗測定、通信ログの確認を組み合わせれば、原因をより確実に切り分けられるでしょう。