CAN通信の速度は?通信速度とデータ量の関係を解説(CAN FD・周波数・周期)
CAN通信は自動車、産業機器、建設機械、医療機器など、複数の電子制御装置を連携させる場面で広く使われる通信方式です。
設計時には通信速度だけでなく、データ量、通信周期、配線長、ノイズ環境、CAN FDへの対応状況まで、複数の条件をまとめて確認する必要があります。
本記事では、CAN通信における速度の基本から、バス負荷の考え方、周波数と周期の関係、CAN FDを使う場合の注意点までを分かりやすく解説します。
CAN通信速度とデータ量の基本関係
それではまず、CAN通信の速度とデータ量の関係について解説していきます。
通信速度で決まる送信可能な情報量
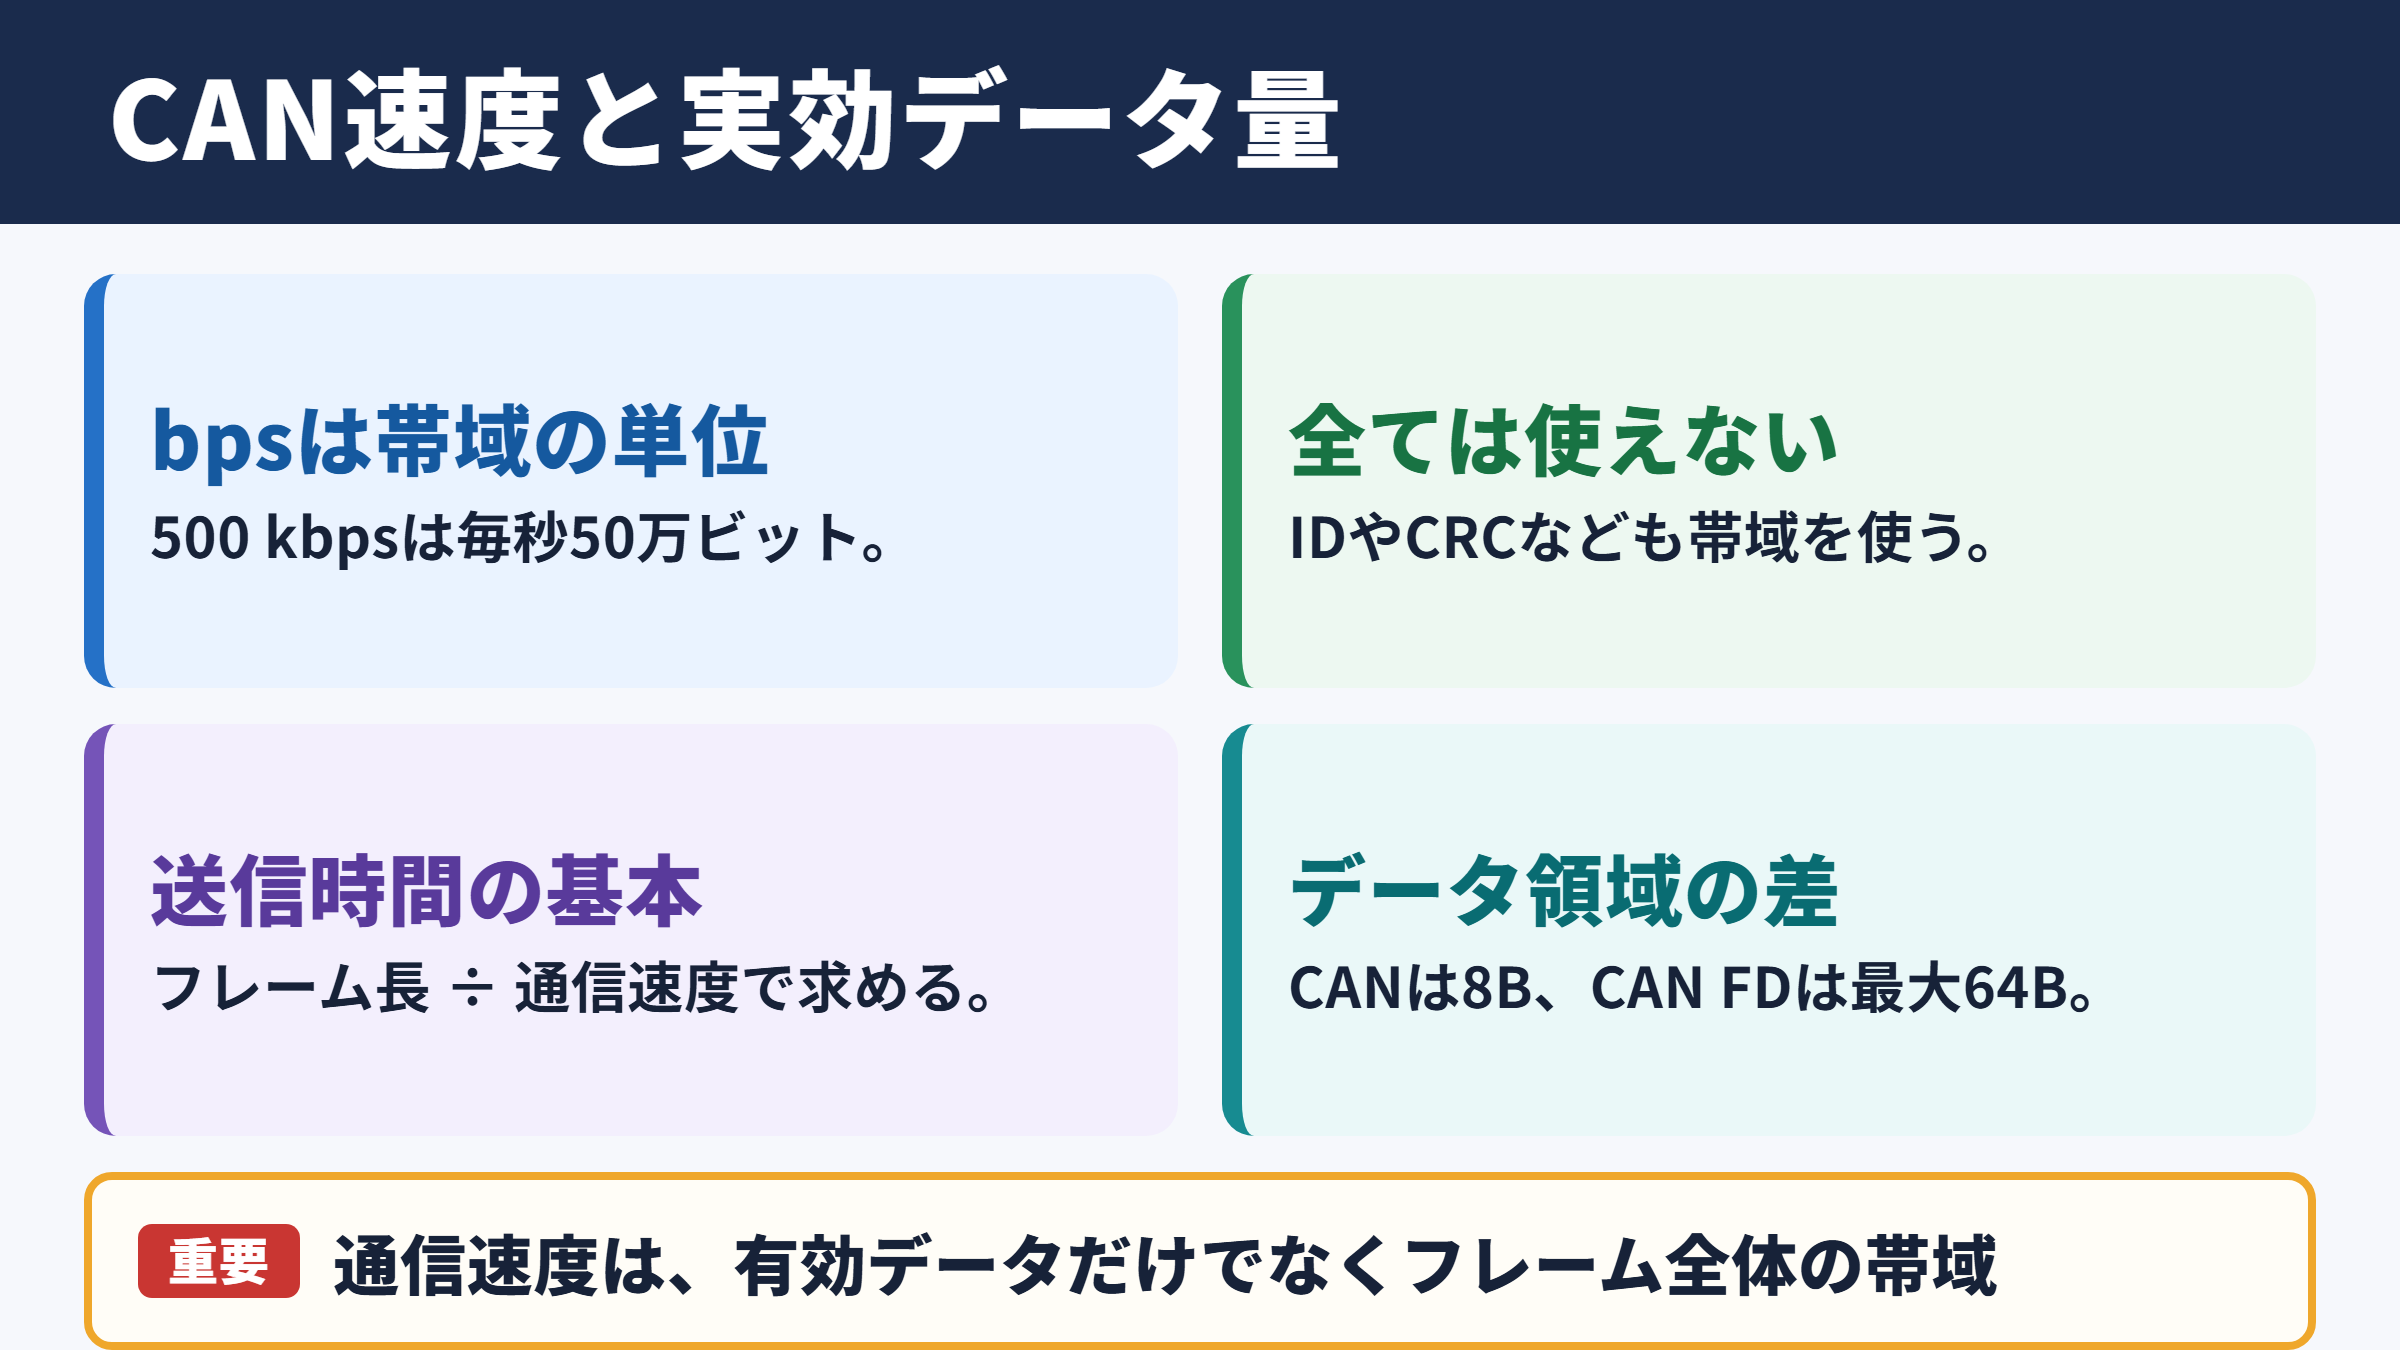
CAN通信の速度は、一般的にbpsという単位で表されます。
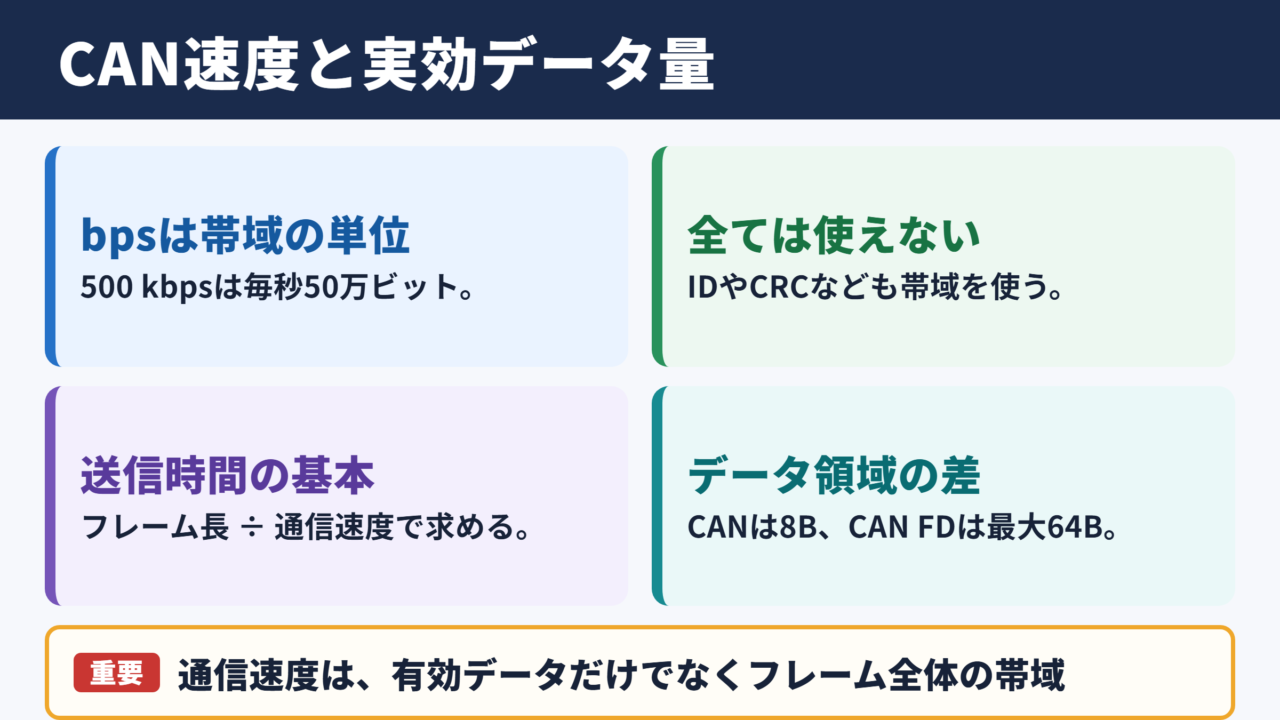
bpsは1秒間に送信できるビット数を示す単位であり、500 kbpsなら1秒間に50万ビットを送信できる計算です。
ただし、通信速度が500 kbpsであっても、そのすべてをアプリケーションのデータとして利用できるわけではありません。
CANフレームにはID、制御情報、CRC、ACK、終端処理などが含まれるため、実際に送れる有効データは通信全体の一部になります。
通信速度は単純なデータ量ではなく、フレーム全体を送るための帯域として考えることが重要です。
たとえばクラシックCANでは、1フレームあたりのデータ領域は最大8バイトです。
一方で、制御部やエラー検出用のビットも送信されるため、8バイトだけを短時間で連続送信できるわけではありません。
通信速度と送信時間の基本的な考え方です。
送信時間はフレーム全体のビット数を通信速度で割って求めます。
送信時間の目安はフレーム長 ÷ 通信速度です。
実際にはビットスタッフィングの影響もあり、同じデータ量でも送信に必要なビット数が変わる場合があります。
そのため、机上計算では余裕を持ったバス負荷の見積もりが欠かせません。
クラシックCANとCAN FDのデータ領域
クラシックCANのデータ長は最大8バイトであり、短い制御データを定期的に送る用途に適しています。
エンジン回転数、温度、スイッチ状態、センサー値などを複数のECUで共有する構成では、現在も基本的な選択肢です。
CAN FDではデータ領域が最大64バイトまで拡張されました。
1フレームで送れるデータ量が増えることで、複数フレームへの分割を減らせる点がCAN FDの大きな利点です。
分割送信が減れば、IDの重複や制御ビットの送信回数も抑えられます。
結果として、大きなデータを扱う場合には通信効率を高めやすくなります。
| 項目 | クラシックCAN | CAN FD |
|---|---|---|
| 最大データ長 | 8バイト | 64バイト |
| データ部の速度変更 | 不可 | 可能 |
| 主な用途 | 制御信号と状態監視 | 大容量データと統合制御 |
| 既存機器との互換性 | 高い | 対応コントローラが必要 |
ただし、CAN FDを使えば常に通信負荷が小さくなるとは限りません。
送信周期が短いメッセージや高優先度のIDが多数ある場合は、全体のスケジューリングを見直す必要があります。
バス負荷から見る速度選定
バス負荷とは、CANバスが一定時間内にどの程度使用されているかを割合で示す考え方です。
バス負荷が高すぎると、低優先度メッセージの遅延、再送による負荷増加、応答時間の悪化につながります。
一般には最大負荷だけでなく、通常時、起動時、異常時、診断時といった運転状態ごとに評価します。
平常時に余裕があっても、異常通知や診断通信が重なった瞬間に帯域不足になるケースは少なくありません。
CAN通信の速度を決める際は、平均データ量だけでは不十分です。
最も通信が集中する状態を想定し、優先度、送信周期、再送、将来の機能追加まで含めて余裕を確保しましょう。
設計初期では、バス負荷を50パーセント以下に抑える考え方が採用されることがあります。
必要な安全余裕はシステムの要求応答時間や故障時の通信量によって変わるため、固定値として扱わないことも大切です。
CAN通信の代表的な速度帯
続いては、CAN通信で使われる代表的な速度帯を確認していきます。
低速CANの特徴
低速CANは、一般に数十kbpsから125 kbps程度で使われることが多い通信帯域です。
車載分野では、ボディ系の制御や快適装備に関連するECUで利用される場合があります。
通信速度を低くすると、長い配線への対応やノイズへの配慮を行いやすい一方、短時間に送れる情報量は少なくなります。
ドア、照明、シート、空調など、厳しいリアルタイム性を求めない機能では選択肢になりやすいでしょう。
ただし、低速だからといって通信設計が簡単になるわけではありません。
メッセージ数や周期が増えれば帯域を圧迫するため、データの集約方法も検討が必要です。
500 kbps付近の標準的な利用
500 kbpsは、CAN通信で広く採用されてきた代表的な速度の一つです。
車両のパワートレイン、シャシー制御、産業用の制御ネットワークなど、一定の応答性が求められる用途で使われます。
500 kbpsは通信量と配線条件のバランスを取りやすい速度帯として、設計経験や関連部品の情報が豊富な点もメリットです。
一方で、短周期のメッセージを大量に流す構成では、500 kbpsでも不足することがあります。
この場合は単純に速度を上げるだけでなく、送信周期の最適化、信号の統合、ネットワーク分割などを検討します。
1 Mbps通信と配線長の関係
クラシックCANでは、1 Mbpsが代表的な高速設定です。
高速な制御応答が必要な場面では有効ですが、通信速度が上がるほど配線長や分岐線の条件が厳しくなります。
CANバスは信号の反射を抑えるため、両端に終端抵抗を配置する構成が基本です。
配線が長い、スタブが多い、終端抵抗の値が適切でないといった条件では、波形が乱れて通信エラーを起こすおそれがあります。
| 通信速度の目安 | 想定される用途 | 設計時の主な確認事項 |
|---|---|---|
| 125 kbps | ボディ系と低速制御 | 周期と総メッセージ数 |
| 250 kbps | 一般的な産業制御 | 配線長と応答時間 |
| 500 kbps | 制御系ネットワーク | バス負荷と優先度 |
| 1 Mbps | 高速制御と短距離配線 | 終端抵抗と波形品質 |
速度を上げるほど通信が速くなる一方で、物理層の設計許容範囲は狭くなります。
仕様書上の最大速度だけを基準にせず、実際のハーネス長と設置環境に合う設定を選びましょう。
周波数とビット時間の考え方
続いては、CAN通信における周波数とビット時間の関係を確認していきます。
通信速度と周波数の違い
CAN通信の説明では、通信速度と周波数が同じ意味のように扱われることがあります。
しかし、通信速度は1秒間に送るビット数を示し、周波数は信号やクロックの繰り返し回数を示すため、厳密には区別が必要です。
1 MbpsのCAN通信では、理想的には1ビットを1マイクロ秒で送ることになります。
この1ビットの時間をビット時間と呼び、CANコントローラ内部ではさらに複数のタイムクォンタムに分割して制御します。
タイムクォンタムの設定は、サンプリングポイントや同期の精度に関係する重要な要素です。
1 Mbpsの場合、1ビットの時間はおよそ1マイクロ秒です。
500 kbpsの場合、1ビットの時間はおよそ2マイクロ秒です。
250 kbpsの場合、1ビットの時間はおよそ4マイクロ秒です。
この関係を理解すると、通信速度が変わったときに、フレーム送信時間や周期設計へ与える影響を把握しやすくなります。
サンプリングポイントと同期
CAN通信では、受信側が信号を読み取るタイミングを適切に合わせる必要があります。
この読み取り位置がサンプリングポイントです。
送信側と受信側の発振器にはわずかな誤差があるため、長時間の通信ではタイミングのずれが蓄積します。
CANには再同期の仕組みがあり、エッジを利用して受信タイミングを調整します。
ビットタイミングの設定は、単に希望する通信速度を入力するだけでは完結しません。
使用するクロック周波数、分周比、タイムクォンタム数、サンプリングポイントを組み合わせて、ネットワークに適した条件を作る必要があります。
コントローラごとに設定可能な範囲が異なるため、マイコンやCANトランシーバの仕様確認も欠かせません。
物理層の周波数成分とノイズ対策
CAN信号は差動通信を利用するため、外来ノイズの影響を受けにくい特徴があります。
とはいえ、インバータ、モータ、リレー、電源回路の近くでは、配線へのノイズ混入を十分に考慮する必要があります。
通信速度が高いほど、信号の立ち上がりや配線の反射が問題になりやすくなります。
ツイストペア線の採用、終端抵抗の配置、スタブ長の管理、シールドの検討は、安定通信のための基本項目です。
通信エラーが発生した場合、ソフトウェアの設定だけを疑うのは早計です。
終端抵抗、分岐線、コネクタ接触、グラウンド状態、ノイズ源との距離を含めて、波形から原因を確認することが重要です。
オシロスコープでCAN HighとCAN Lowの波形を確認すると、反射や電圧不足、ノイズの重なりを把握しやすくなります。
解析ツールのエラーログと波形測定を組み合わせることで、問題の切り分け精度が高まります。
通信周期とリアルタイム性能
続いては、CAN通信の周期とリアルタイム性能について確認していきます。
周期送信とイベント送信の違い
CAN通信のメッセージ送信には、一定間隔で送る周期送信と、状態変化をきっかけに送るイベント送信があります。
周期送信は、受信側が最新値を予測しやすく、監視タイムアウトの設計にも適しています。
たとえば10 ms周期、20 ms周期、100 ms周期といった設定は、制御信号の重要度に応じて使い分けられます。
イベント送信は不要な通信を減らせる可能性がありますが、イベントが集中したときの負荷を見積もる必要があります。
周期が短いメッセージほど応答性は高まりますが、その分だけバス負荷は増えます。
制御に必要な更新頻度を整理し、すべての信号を最短周期で流さないことが大切です。
優先度とIDによる送信順序
CAN通信では、メッセージIDを使った仲裁によって送信順序が決まります。
一般的なCANフレームでは、数値的に小さいIDほど優先度が高くなります。
複数のECUが同時に送信を始めても、高優先度のメッセージが優先され、低優先度のメッセージは待機します。
この仕組みにより、重要な制御信号を優先的に送れます。
一方で、低優先度のメッセージに対する最大遅延を評価しないと、診断データや状態通知が想定以上に遅れる可能性があります。
| メッセージの例 | 周期の目安 | 優先度の考え方 |
|---|---|---|
| 安全制御の状態 | 短周期 | 高い優先度を検討 |
| 駆動系の制御値 | 短周期から中周期 | 応答時間を重視 |
| 温度や電圧の監視値 | 中周期から長周期 | 変化速度に応じて設定 |
| 診断情報 | 要求時または長周期 | 通常制御への影響を確認 |
優先度は重要度だけで決めるのではなく、締切時間、送信頻度、フレーム長、競合相手との関係まで考慮して割り当てます。
遅延時間の見積もり
CAN通信の遅延時間には、フレームの送信時間だけでなく、仲裁待ち時間、先行フレームの送信時間、エラー発生時の再送時間も含まれます。
高優先度メッセージは比較的早く送れますが、低優先度メッセージは複数の上位メッセージに妨げられる場合があります。
そのため、平均的な通信時間だけでなく、最悪条件での応答時間を確認する必要があります。
遅延を考える際は、送信要求から受信完了までの時間で評価します。
フレーム送信時間に、仲裁待ち時間と再送の可能性を加えて見積もる考え方が基本です。
安全性に関わる信号では、最悪遅延が要求時間以内かを確認します。
周期設計では平均値よりも、最も混雑した瞬間の遅延が重要になります。
実機評価では、意図的に高負荷状態を作り、通信ログで遅延や欠落がないか確認すると安心です。
CAN FDの高速通信と設計条件
続いては、CAN FDの高速通信と設計条件について確認していきます。
ビットレートスイッチの仕組み
CAN FDは、仲裁に関わる区間とデータを送る区間で、異なる通信速度を使える方式です。
この機能はビットレートスイッチと呼ばれます。
仲裁区間はネットワーク全体で安定して通信できる速度を維持し、データ区間ではより高い速度へ切り替えることができます。
たとえば仲裁を500 kbpsで行い、データ部を2 Mbpsや4 Mbpsで送る構成が検討されます。
CAN FDでは、優先度判定の安定性とデータ転送の高速性を両立しやすくなります。
ただし、利用可能な速度はトランシーバ、配線、コネクタ、EMC性能などの条件に左右されます。
CAN FDで増えるデータ量の扱い
CAN FDは最大64バイトのペイロードを扱えるため、複数の測定値や状態情報をまとめて送信しやすくなります。
ソフトウェア更新、ログ収集、センサー情報の統合など、従来CANでは分割数が増えやすかった用途で特に効果があります。
一方で、フレームが長くなると、一度バスを占有する時間も長くなります。
データ部を高速化しても、仲裁区間やフレーム全体の影響は残るため、短い高優先度フレームとの競合を評価しましょう。
64バイトを常に使うのではなく、更新頻度とデータのまとまりを踏まえて、適切な長さを選ぶことが実務的です。
互換性と移行時の注意点
CAN FDへ移行する場合、既存のクラシックCAN対応ECUが同一バス上で正常に動作できるかを確認する必要があります。
クラシックCAN専用のコントローラは、CAN FDフレームを正しく処理できない場合があります。
また、CAN FD対応をうたう部品でも、許容されるデータ部速度や配線条件が異なることがあります。
設計書では、名目ビットレート、データビットレート、フレーム形式、終端構成、利用するID範囲を明確にしておくとよいでしょう。
CAN FD化は、コントローラだけを交換すれば完了するものではありません。
ECUの互換性、トランシーバ性能、配線品質、テストツール、診断仕様まで含めて移行計画を立てる必要があります。
評価段階では、通常負荷だけでなく、最大データ長の連続送信、エラー注入、低温や高温環境での通信確認まで行うと、実装後のトラブルを減らせます。
CAN通信速度の選定手順
続いては、CAN通信速度を選定する際の実践的な手順を確認していきます。
必要な信号とデータ量の整理
最初に行うべきことは、通信する信号を一覧化することです。
信号名、送信元、受信先、データ長、更新周期、重要度、許容遅延を整理します。
この段階で、同じ送信元から出る信号を同じフレームにまとめられないか検討すると、通信効率を改善できる場合があります。
ただし、更新周期や重要度が異なる信号を無理に同居させると、不要な送信が増えることもあります。
データをまとめるか分けるかは、バイト数だけでなく、更新タイミングと受信側の要求で判断します。
配線条件と環境条件の確認
次に、ネットワークの物理条件を確認します。
幹線の長さ、各ECUまでの分岐長、コネクタ数、終端抵抗、ケーブルの種類、ノイズ源の位置を把握します。
高速通信を予定していても、配線条件が適さなければ期待した品質を確保できません。
特に試作機では、量産時よりも仮配線や延長ケーブルが増えやすいため、評価結果をそのまま量産設計へ当てはめない注意が必要です。
通信エラーが断続的に発生する場合は、エラーコードだけでなく、電源変動や接地状態も合わせて確認しましょう。
シミュレーションと実機評価
設計段階では、通信負荷のシミュレーションを行うと、速度不足やID設計の問題を早期に見つけられます。
通常時、起動時、診断時、異常時など、複数のシナリオを用意することがポイントです。
実機では、CANアナライザを使ってフレームの周期、遅延、エラーフレーム、再送状況を確認します。
オシロスコープによる物理波形の確認も組み合わせると、ソフトウェアと配線の両面から検証できます。
通信速度の妥当性は、計算結果と実機ログの両方で確認して初めて判断しやすくなります。
将来の機能追加に備え、未使用帯域とIDの拡張余地を残しておくことも、長期的な保守性につながります。
まとめ
CAN通信の速度は、通信したいデータ量だけで決めるものではありません。
フレームのオーバーヘッド、送信周期、IDによる優先度、最大遅延、配線長、ノイズ環境を総合的に確認する必要があります。
クラシックCANでは500 kbpsや1 Mbpsが代表的な選択肢であり、短い制御データを安定して扱う構成に適しています。
より大きなデータ量や高速なデータ部通信が必要な場合は、CAN FDが有力な選択肢になるでしょう。
ただし、CAN FDでは対応機器、物理層、既存ネットワークとの互換性まで確認することが重要です。
最適なCAN通信速度とは、最も高い速度ではなく、必要な応答性と信頼性を無理なく満たす速度です。
通信負荷を余裕を持って見積もり、実機で周期、遅延、波形を検証しながら、システム全体に合うネットワークを設計しましょう。