ハイパスフィルターとローパスフィルターの違いは?通す周波数と回路の役割を解説!
ハイパスフィルターとローパスフィルターは、電気信号に含まれる周波数成分を選び分ける基本的な回路です。
名前は似ていますが、通過させる周波数帯域は正反対であり、音響機器、無線通信、電源回路、センサー回路などで役割が変わります。
高音だけを取り出したい場面と、雑音を抑えてゆるやかな信号だけを残したい場面では、選ぶべきフィルターも異なります。
この記事では、両者の違い、回路の仕組み、遮断周波数の考え方、実際の使い分けを順に解説します。
ハイパスフィルターとローパスフィルターの違いと比較表
それではまずハイパスフィルターとローパスフィルターの違いについて解説していきます。
通過する周波数帯域の基本
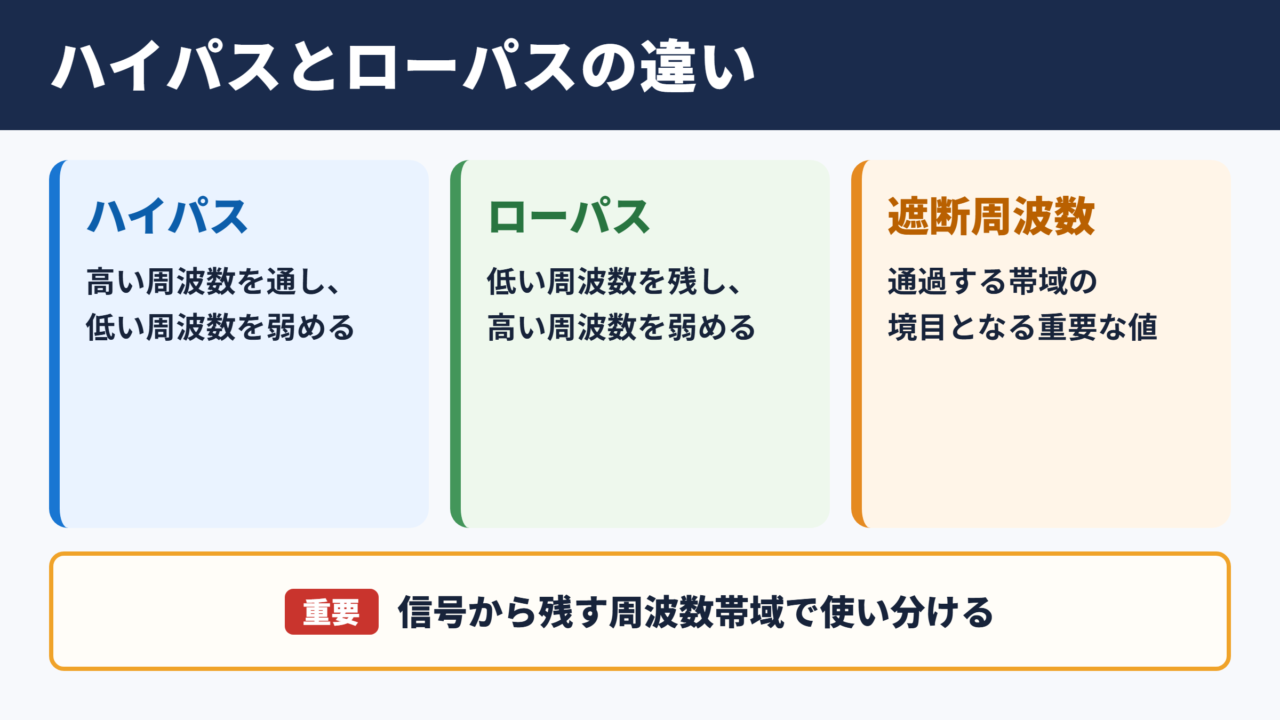
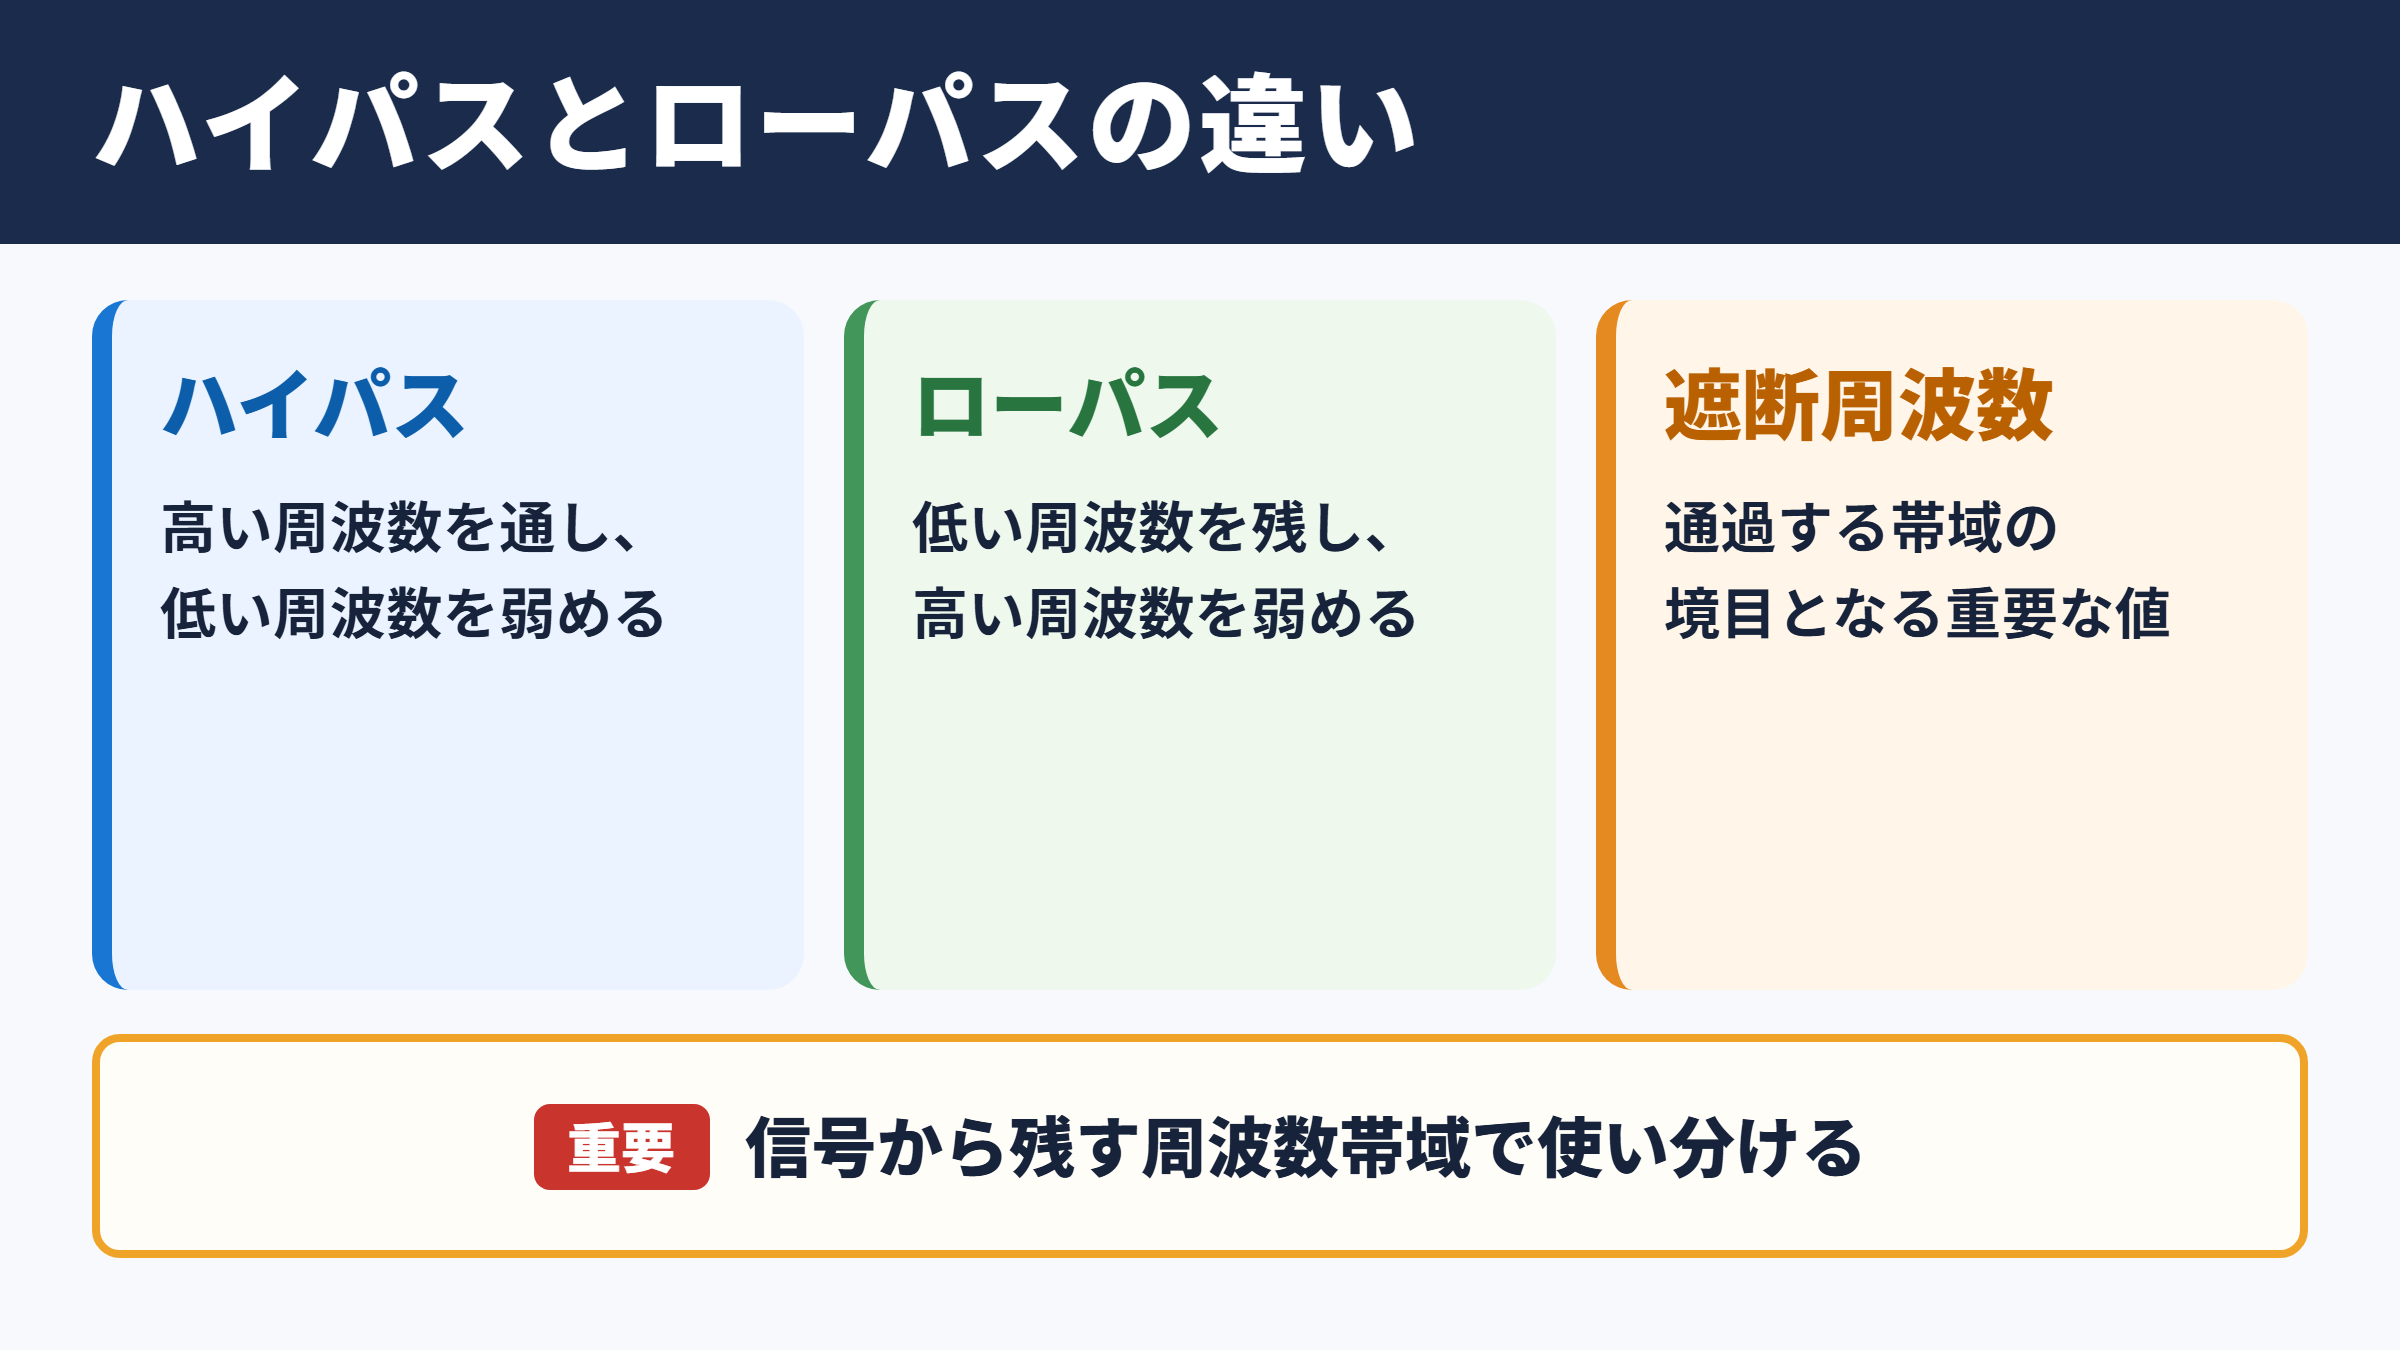
ハイパスフィルターは高い周波数を通し、ローパスフィルターは低い周波数を通す回路です。
周波数とは、交流信号や音の波が1秒間に何回くり返されるかを表す量で、単位にはHzを使います。
たとえば100 Hzの信号は、1秒間に100回振動する低めの周波数成分です。
一方で10 kHzの信号は、1秒間に10,000回振動するため、変化の速い高い周波数成分と考えられます。
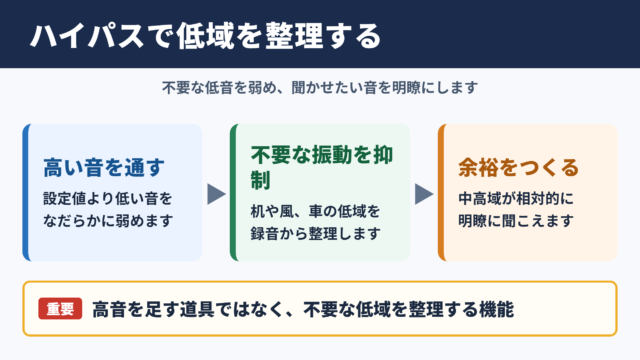
ハイパスフィルターは、設定した境目より高い周波数を主に通過させ、低い周波数を弱めます。
ローパスフィルターはその逆で、境目より低い周波数を残し、高い周波数を減衰させる仕組みです。
この境目は遮断周波数と呼ばれ、回路設計で特に重要な値になります。
音楽再生で考えると、ハイパスフィルターは低音の量を抑えて高音を取り出す用途に向きます。
ローパスフィルターは、高音をなだらかに抑えて低音成分を中心に残したいときに役立つでしょう。
ただし、実際のフィルターは遮断周波数を境に信号が急にゼロになるわけではありません。
周波数が変わるにつれて、通過量が連続的に変化する点を押さえておく必要があります。
ハイパスフィルターは低域を減衰させて高域を通過させる回路です。
ローパスフィルターは高域を減衰させて低域を通過させる回路です。
役割と特性の比較
両者の役割を比べると、信号から何を残し、何を取り除きたいのかが見えやすくなります。
ハイパスフィルターは、直流成分やゆっくりした変動を除きたいときに使われます。
たとえばセンサー出力に含まれる緩やかな温度変化を抑え、振動による急な変化だけを調べる場合に利用できます。
ローパスフィルターは、細かく揺れるノイズを抑え、変化の遅い目的信号を安定して読み取りたい場合に適しています。
温度センサーの測定値が電気的な雑音で細かく上下するとき、ローパスフィルターを使うと表示値を落ち着かせやすくなります。
どちらを選ぶかは、不要な成分が低周波側にあるか、高周波側にあるかで決まります。
下の表では、基本的な違いを項目別に整理しました。
| 比較項目 | ハイパスフィルター | ローパスフィルター |
|---|---|---|
| 主に通す成分 | 高い周波数 | 低い周波数 |
| 主に弱める成分 | 低い周波数、直流成分 | 高い周波数、細かなノイズ |
| 代表的な用途 | 低域ノイズ除去、音声の低音カット | 高域ノイズ除去、信号の平滑化 |
| RC回路の出力位置 | 抵抗の両端 | コンデンサーの両端 |
| 直流の扱い | 通しにくい | 通しやすい |
| 音響上の印象 | 低音が減り、軽く明るい印象 | 高音が減り、やわらかい印象 |
表にある通すという表現は、信号がまったく弱まらないことを意味するわけではありません。
通過帯域でも回路の条件によってわずかな損失が生じるため、精度が必要な設計では利得も確認します。
遮断周波数と減衰の考え方
遮断周波数は、フィルターが通過帯域から減衰帯域へ移り始める目安となる周波数です。
一次のRCフィルターでは、遮断周波数における出力電圧は、十分に通過している領域の約70.7パーセントになります。
このとき電力の比は半分となるため、遮断周波数は半電力点とも呼ばれます。
遮断周波数より上か下かだけでなく、その周波数からどれほど離れているかで減衰量が変わります。
一次フィルターでは、遮断周波数から周波数が10倍離れるごとに、おおむね20 dBの割合で減衰が進みます。
たとえばローパスフィルターで遮断周波数を1 kHzに設定した場合、10 kHz付近の信号は1 kHz付近より大きく弱まります。
ただし、必要な信号と不要なノイズの周波数が近すぎると、一次フィルターだけでは分離しきれません。
その場合は、複数段を組み合わせた高次フィルターや、急峻な特性を持つ回路を検討します。
遮断周波数の付近では、出力電圧は通過帯域の約0.707倍です。
電圧比が0.707倍でも、信号が消えたわけではありません。
目的信号に必要な周波数範囲を確認してから、遮断周波数を決めます。
RC回路によるフィルターの仕組み
続いてはRC回路によるフィルターの仕組みを確認していきます。
コンデンサーの周波数特性
RCフィルターの動作を理解するには、コンデンサーが周波数によって交流の通りにくさを変える性質を知ることが大切です。
コンデンサーは直流を通しにくく、交流では周波数が高いほど電流を流しやすくなります。
これはコンデンサーのリアクタンスが、周波数の上昇に伴って小さくなるためです。
低い周波数ではコンデンサーが電流の流れを妨げやすく、高い周波数では影響が小さくなります。
この性質を抵抗と組み合わせることで、周波数ごとに異なる電圧の分かれ方を作れます。
RCフィルターは、抵抗とコンデンサーの電圧分担が周波数で変わることを利用した回路です。
身近な例では、オーディオ機器の入力回路にあるカップリングコンデンサーが挙げられます。
この部品は直流成分を遮りながら、音声信号の交流成分を次の回路へ渡す役割を持ちます。
ただし、コンデンサーの容量が小さすぎると低音まで弱くなり、音の厚みが失われることがあります。
反対に容量を大きくしすぎると、部品サイズ、価格、充電時の挙動などを考慮する必要が出てきます。
ローパス回路の接続方法
基本的なRCローパスフィルターでは、入力側から抵抗を直列に入れ、その先の信号線と接地の間にコンデンサーを接続します。
出力はコンデンサーの両端から取り出します。
低い周波数ではコンデンサーに流れ込む電流が小さいため、出力側の電圧は入力電圧に比較的近い状態になります。
高い周波数ではコンデンサーが電流を流しやすくなり、信号の一部が接地側へ逃げます。
その結果、高い周波数ほど出力電圧が小さくなる仕組みです。
ローパス回路では、コンデンサーが高周波成分の逃げ道として働きます。
たとえばマイコンのアナログ入力で、配線から入る細かなノイズを抑えたい場合、この回路を入力近くに置く方法があります。
しかし抵抗値を大きくしすぎると、後段の入力条件や信号源の抵抗との組み合わせで、期待した電圧が得られない場合があります。
センサーの仕様書に推奨される負荷条件があるときは、フィルターの抵抗値だけで判断しないことが重要です。
RCローパスフィルターの基本接続
入力信号は抵抗を通って出力点へ向かいます。
出力点から接地へコンデンサーをつなぎ、出力はコンデンサーの両端で取り出します。
ハイパス回路の接続方法
基本的なRCハイパスフィルターでは、入力側にコンデンサーを直列に入れ、その後の出力点と接地の間に抵抗を接続します。
出力は抵抗の両端から取り出します。
低い周波数ではコンデンサーが電流を通しにくいため、抵抗に現れる電圧は小さくなります。
特に直流は、コンデンサーが充電された後には継続して通過しません。
高い周波数になるとコンデンサーの通しにくさが下がり、抵抗の両端に信号電圧が現れやすくなります。
ハイパス回路では、直列コンデンサーが低周波成分と直流成分を抑える役割を担います。
オーディオ回路で入力機器ごとの直流電圧を次段へ伝えたくない場合、カップリングコンデンサーと抵抗によるハイパス回路が使われます。
このとき抵抗は単に電流を制限する部品ではなく、出力の基準電位と遮断周波数を決める部品でもあります。
低音まで自然に再生したい音響回路では、遮断周波数を可聴帯域より十分低く設定する設計が必要です。
一方で振動検出のようにゆっくりした変化を意図的に除きたい用途では、目的の振動周波数より低い領域を抑えるように調整します。
遮断周波数の公式と計算条件
続いては遮断周波数の公式と計算条件を確認していきます。
RCフィルターの遮断周波数の公式
一次のRCハイパスフィルターとRCローパスフィルターの遮断周波数は、どちらも抵抗値と静電容量から求められます。
基本式は、抵抗Rと静電容量Cの積が大きいほど遮断周波数が低くなることを示しています。
抵抗値を大きくすると、コンデンサーの充放電に時間がかかります。
コンデンサーの容量を大きくした場合も、電圧が変化するまでの時間が長くなります。
この時間的な遅れが、周波数ごとの通過しやすさに結び付きます。
遮断周波数の式
fc = 1 ÷ 2πRC
fc は遮断周波数で単位はHzです。
Rは抵抗値で単位はΩ、Cは静電容量で単位はFです。
この式は、一次の理想的なRC回路を前提とします。
式のπは円周率で、およそ3.14として扱えます。
実際の回路では、信号源の内部抵抗、次段回路の入力抵抗、部品誤差なども遮断周波数に影響します。
そのため計算値は設計の出発点として使い、必要に応じて測定やシミュレーションで確認すると安心です。
具体的な数値による計算例
たとえば抵抗を1 kΩ、コンデンサーを0.1 μFとしたRC回路を考えます。
単位を式に合わせるため、1 kΩは1,000 Ω、0.1 μFは0.0000001 Fとして計算します。
RとCの積は0.0001秒となります。
これを公式に代入すると、遮断周波数は約1,590 Hzです。
R = 1,000 Ω
C = 0.0000001 F
fc = 1 ÷ 2π × 1,000 × 0.0000001
fc = 約1,590 Hz
この部品値でローパス回路を作れば、1,590 Hzより十分低い成分を中心に通します。
同じ部品値でハイパス回路を作れば、1,590 Hzより十分高い成分を中心に通す設計になります。
抵抗とコンデンサーの値が同じなら、回路の接続を変えても基本的な遮断周波数は同じです。
ただし出力を取り出す場所が異なるため、通過する周波数帯域は正反対になります。
計算ではμ、m、nなどの接頭語を取り違えないことが大切です。
たとえば1 μFと1 nFでは静電容量が1,000倍違うため、同じ抵抗を使うと遮断周波数も1,000倍変わります。
設計時に確認する回路条件
公式だけで部品値を決めると、実機で期待した特性にならないことがあります。
特に信号源の出力抵抗は、フィルターの抵抗値に加わる形で影響する場合があります。
たとえば出力抵抗1 kΩの機器に1 kΩの直列抵抗を追加すると、単純な計算より大きな抵抗値として働く可能性があります。
また、フィルター後段の入力抵抗が低いと、抵抗の電圧分割によって信号レベルが下がります。
コンデンサーにも容量誤差、温度特性、電圧による容量変化といった性質があります。
遮断周波数を正確に管理したい場合は、周辺回路を含めた実効的な抵抗値と容量値を確認します。
音声用の回路では、人が聞き取る低音や高音まで必要以上に削っていないかを試聴で確かめる方法が有効です。
計測回路では、目的信号の変化速度を妨げていないかを波形で確認します。
必要な信号まで減衰させる設定は、ノイズを減らしていても適切な設計とはいえません。
用途別の使い分けと回路の役割
続いては用途別の使い分けと回路の役割を確認していきます。
音響機器における帯域分割
音響機器では、ハイパスフィルターとローパスフィルターを使って、スピーカーに送る音の帯域を分けることがあります。
小型のツイーターは高音の再生に向く一方で、大きな低音信号を入力すると無理な振幅が生じる場合があります。
そこでハイパスフィルターを使い、ツイーターへ低音が届きにくくする方法が取られます。
反対にウーファーは低音再生を主な役割とするため、ローパスフィルターで高音を抑える構成が一般的です。
音響用のフィルターは、音色の調整だけでなく、各スピーカーに適した帯域を割り当てる役割も持ちます。
この帯域分割はクロスオーバーと呼ばれ、複数のスピーカーを組み合わせるシステムで重要になります。
設定周波数が不適切だと、特定の音域が薄くなったり、逆に重なりすぎて音が強調されたりすることがあります。
たとえば人の声が不自然に細く聞こえる場合、ハイパスフィルターの設定が高すぎる可能性も考えられます。
家庭用の再生機器で単純に低音を減らしたいだけなら、急な特性よりも自然な変化を選んだほうが聞きやすい場合があります。
一方で機器保護が目的なら、許容入力や振幅の条件も含めて設計する必要があります。
電源とセンサー回路におけるノイズ対策
電源回路やセンサー回路では、ローパスフィルターが高周波ノイズを抑えるためによく使われます。
デジタル回路のスイッチング動作は急激な電流変化を伴うため、周囲のアナログ信号に細かなノイズを重ねることがあります。
ローパスフィルターを利用すると、目的とするゆっくりした測定値を残しながら、そのような速い変動を弱められます。
たとえば照度センサーで部屋の明るさを監視する場合、照明のちらつきや配線からのノイズで値が細かく揺れることがあります。
このとき遮断周波数を低めにしたローパスフィルターを入れると、表示や制御の反応を安定させやすくなります。
ただし、明るさが急に変化したときの反応も遅くなるため、用途に応じた調整が必要です。
ハイパスフィルターは、直流のずれを除いて変化成分だけを観測したい場面に向きます。
加速度センサーや振動センサーの信号から、姿勢の変化やゆっくりしたドリフトを抑え、振動イベントを見つける用途がその例です。
ローパスフィルターは、速すぎる変動を抑えて測定値を滑らかにします。
ハイパスフィルターは、ゆっくりした変動を抑えて変化や振動を取り出します。
用途別の選択基準
フィルターを選ぶときは、目的信号の周波数範囲と、取り除きたい成分の周波数範囲を先に整理します。
信号の変化が遅く、ノイズだけが細かく揺れているならローパスフィルターが候補になります。
直流成分や低い周波数のうねりを除き、変化の速い信号だけを扱いたいならハイパスフィルターが候補です。
下の表では、よくある用途と選び方をまとめました。
| 用途 | 主な目的 | 選びやすいフィルター | 確認したい点 |
|---|---|---|---|
| 温度測定 | 細かな電気ノイズの抑制 | ローパスフィルター | 測定値の追従速度 |
| 音声入力 | 低域の揺れ、直流成分の除去 | ハイパスフィルター | 声の低音が減りすぎないか |
| ツイーター保護 | 低音信号の低減 | ハイパスフィルター | 許容入力、クロスオーバー周波数 |
| ウーファー駆動 | 高音成分の低減 | ローパスフィルター | 他のスピーカーとの帯域の重なり |
| 振動検出 | ゆっくりした変動の除去 | ハイパスフィルター | 検出したい振動の下限周波数 |
| アナログ入力 | 高周波ノイズの低減 | ローパスフィルター | 変換前の信号帯域 |
用途名だけで機械的に決めるのではなく、対象となる信号を測定して周波数成分を把握することが大切です。
同じセンサーでも、監視したい変化が数秒単位か、数ミリ秒単位かによって、適切な遮断周波数は変わります。
高次フィルターと実用上の注意点
続いては高次フィルターと実用上の注意点を確認していきます。
一次フィルターと高次フィルターの特性
これまで説明したRC回路は、抵抗1個とコンデンサー1個を基本とする一次フィルターです。
一次フィルターは回路が簡単で、部品数を少なくできる点が大きな利点です。
一方で減衰の傾きは緩やかなので、近い周波数にある目的信号とノイズを厳密に分けるのは得意ではありません。
より急に周波数を分けたい場合は、フィルター回路を複数段にしたり、演算増幅器を使ったアクティブフィルターを利用したりします。
高次フィルターは、不要な周波数帯域をより急峻に減衰させたいときに使われます。
二次フィルターでは、理想的には遮断周波数から1桁離れるごとに約40 dBの減衰傾きが得られます。
ただし段数を増やすほど、部品誤差、回路の安定性、位相の変化などを考慮する必要があります。
音声や制御信号では、振幅特性だけでなく、時間的な遅れや波形への影響も重要です。
特に急峻なフィルターは、目的信号の立ち上がりや音の印象に影響を与える場合があります。
位相変化と信号遅れへの配慮
フィルターを通る信号は、周波数によって振幅だけでなく位相も変化します。
位相とは、同じ周波数の波どうしで、山や谷の位置がどれだけずれているかを表す考え方です。
低周波と高周波を含む複雑な信号では、各成分の位相変化が異なると、元の波形と違った形になることがあります。
たとえば矩形波は多くの高周波成分を含むため、ローパスフィルターを通すと角が丸くなります。
これは単なる不具合ではなく、高い周波数成分が減衰し、時間的な応答も変化した結果です。
測定波形の形や制御の応答速度が重要な場合は、減衰量と位相変化をセットで確認します。
オーディオの帯域分割では、複数のスピーカーから出る音の位相関係が、聴取位置での音量や定位に影響することがあります。
制御回路では、フィルターによる遅れが大きいと、制御対象の変化に追いつけない場合があります。
ノイズ低減だけを目標にすると、応答性を損なうことがあるため、必要な信号の時間変化も設計条件に含めましょう。
フィルターは不要な周波数を減らしますが、信号の反応速度や位相にも影響します。
減衰特性だけでなく、目的信号が必要な速度で変化できるかを確認します。
ハイパスフィルターとローパスフィルターの違いのまとめ
ハイパスフィルターは高い周波数を通して低い周波数を抑え、ローパスフィルターは低い周波数を通して高い周波数を抑える回路です。
両者の違いは、回路が残したい信号成分と、減らしたい信号成分の位置にあります。
RC回路では、抵抗とコンデンサーの組み合わせによって遮断周波数を決められます。
同じ抵抗値と容量値を使っても、出力を取り出す位置によってハイパス回路とローパス回路の役割は変わります。
音響機器では帯域分割やスピーカー保護に使われ、センサー回路ではノイズ低減や変化成分の抽出に役立ちます。
設計時には、遮断周波数の公式だけでなく、信号源、後段回路、部品誤差、必要な応答速度も確認することが大切です。
まずは目的信号と不要なノイズがどの周波数帯域にあるかを書き出し、用途に合うフィルターを選んでみてください。